


「」 に対する検索結果 : 26828件
 前の50件 (25051-25100/26828) 次の50件

普及版日常活動型ロボット。コミュニケーションに必要なセンサと、ゼスチャが可能な関節を持ち、内蔵PCによる自律移動が可能。これまでにロボットを扱ったことのない人でも、簡単にロボットの動作を作製することが可能なソフトウェア・ロボビーメーカーと、開発用ライブラリが付属する。制御OSにはWindowsを採用しており、汎用性の高い等身大ヒューマノイドロボットプラットフォームとして広く普及している。
情報所有館 : 国立科学博物館 
小型ヒューマノイドロボット。全身に23個の関節と、二軸加速度センサ、全方位視覚センサを持ち、また高度なセンサ処理と動作制御が可能なCPUボードを内蔵している。各種センサからの情報に従って完全自律で行動することが可能になっており、ロボットの国際競技会ロボカップ2004(リスボン、ポルトガル)で優勝している。センサ処理・動作制御開発用のプログラムライブラリと共に販売をしている。
情報所有館 : 国立科学博物館
テレビカメラからの水中情報により行動を決定することのできる世界初の自律型海中ロボット試験機。ロボットの高知能化に貢献する。1994年までに2機製作される。
情報所有館 : 国立科学博物館
動力を使わず、グライディングすることによって上昇下降する世界初の自律型海中ロボット。小型軽量で、300mまでの深度を往復して駿河湾にて水質調査を行う。2000年代になって同様なグライダーの開発が米国を中心に盛んになる。
情報所有館 : 国立科学博物館
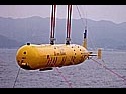
閉鎖式ディーゼルエンジンからの電力を利用した世界初の自律型海中ロボット。プロトタイプ。1998年12時間70km連続潜航、2000年、手石海丘の全自動観測に成功。全長8m、空中重量5tonの大型機。
情報所有館 : 国立科学博物館
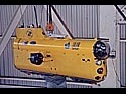
世界初の湖沼観測用ロボット。水中顕微鏡などの観測装置を搭載し、琵琶湖の湖水を継続的に調査している。これをモデルに同型機がダム湖観測用に3機製作された。
情報所有館 : 国立科学博物館
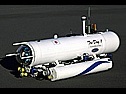
レーザ測距装置やスキャニングソナーなどの環境観測装置を積み、テレビカメラからの水中情報により行動する自律型海中ロボットのプロトタイプ。4自由度の運動を制御で、2004年釜石湾口防波堤の全自動観測に成功する。
情報所有館 : 国立科学博物館
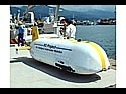
世界初の熱水地帯を観測する航行型中型ロボットのプロトタイプ。2004年ロタ海底火山を観測する。
情報所有館 : 国立科学博物館
緊急災害復旧時にバックホウの運転席に遠隔操縦ロボットを取り付け、ロボットを無線で遠隔操作することにより、バックホウを遠隔操縦化する。ロボットはユニットに分解して容易に運搬可能、バックホウに短時間で取り付け可能などの特徴がある。
情報所有館 : 国立科学博物館
MARCAS-Ⅲは、800馬力相当の動力をもつ大型水中ロボットである。水深2,500mまで水中を自由に浮遊でき、ケーブルを海底下3mに埋設するハイパワーのウォータージェット設備やケーブルカッター等のツールを操作するマニュピレータを持ち、日本と世界各国とを繋ぐ光海底ケーブルの調査・修理・埋設用として活躍している。
情報所有館 : 国立科学博物館
鉄骨造の建物の耐火被覆吹付作業は、粉塵が発生する中で行う典型的な悪環境作業である。そこで、清水建設はそのロボット化の研究開発に着手し、昭和57年に建設作業用のロボットの第1号として発表された。これは世界で初めての建設作業用ロボットということで話題になり、国内外で高い評価を受けた。このロボットに続いて、建設業界では、数多くの建設作業用ロボットが開発されることとなった。
情報所有館 : 国立科学博物館
人が存在し活動する空間で、自在に移動し働くことができるロボットの製品国産第1号である。走行経路を決定するためのテープや誘導線は不要で、人やモノを回避しながら目的地に向かって移動を続ける。人に受け入れられやすいヒューマンインターフェースやデザインも配慮され、今後、人間の活動を支援する自律型サービスロボットの可能性を拓く製品である。
情報所有館 : 国立科学博物館
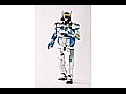
HRP-2は、経済産業省が1998年から5ヶ年計画で実施した「人間協調・共存型ロボットシステムの研究開発」【プロジェクトリーダー 井上 博允教授(当時東京大学)】(HRP:Humanoid Robotics Project)の一環として、新エネルギー・産業技術総合開発機構(NEDO)から財団法人製造科学技術センター(MSTC)への委託、産総研との共同研究により開発された人間型ロボットの最終成果機である。共同開発の分担は、川田工業が主担当として設計製作を行い、産総研知能システム研究部門ヒューマノイド研究グループが全体仕様設計、安川電機が腕部仕様設計、産総研知能システム研究部門3次元視覚研究グループ及び清水建設が視覚部仕様設計を行った。主な特徴:1.身長154cm、体重58kg、腰2軸を含む30自由度と、軽量多自由度を実現。2.股関節が片持ち構造で隘路歩行可能。3.高密度電装系実装によるバックパックのない外観。4.不整地歩行、転倒制御、転倒回復動作の実現。5.オープンアーキテクチャで、ユーザによるソフトウェア開発が可能。
情報所有館 : 国立科学博物館
重量約220kgの中型自律型海中ロボットのプロトタイプ一号機。日本の自律型海中ロボット研究開発に先鞭をつけた。
情報所有館 : 国立科学博物館
マクロな指令に応じて、外界に適応しつつ多様な作業を実行する初めての統合型知能ロボットとして1970年の日立技術展で一般公開され、わが国における計算機制御によるロボット研究の先駆けとなった。組立図面を見ながら、作業の目的を理解し、机上の3次元物体(積み木部品群)から、個々の形状・位置・姿勢を認識し、組立に必要な部品を判断し、図面通りに組立てていくための手の動作手順を、自動生成する能力を持つ。
情報所有館 : 国立科学博物館
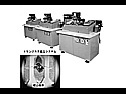
世界最初のパターン認識による全自動トランジスタ組立システム(昭和48年)。0.4mm角~0.6mm角程度の微小なトランジスタチップに対し、その表面パターン画像から電極位置を自動認識し、そこと外部リード端子との間を金線によって自動配線するものである。最大50台の自動組立機を小型計算機により群制御し生産を実施。電極位置の最短認識所要時間は0.066秒。
情報所有館 : 国立科学博物館
視覚・触覚を用いた初の工業用知能ロボット。コンクリート型枠用のボルト自動締緩を行う。1974年、米国IR-100Award受賞。1982年、米国SME:Outstanding Developments of SME's Half Centuryに選定(1973年度分)。特徴:1.移動する型枠側面のボルト、リブ、タイヤを実時間で高速に認識する視覚技術。2.視覚による認識結果を触覚によって再確認し補完する技術。
情報所有館 : 国立科学博物館
国産初のアーク溶接用ロボット。昭和50年(1975年)度日刊工業新聞社10大製品に選ばれた。形式:直交座標型6軸ロボット。駆動方式:電気油圧サーボ方式。現在の産業ロボットと同等の機能を有する上に、当時としては画期的な機能である近接型磁気センサによるティーチ軌道自動修正機能を有していた。
情報所有館 : 国立科学博物館
組立作業の中でも作業者の熟練を要する隙間がミクロンのオーダの精密はめあい作業の自動化を目標にロボットの柔軟手首機構と力感覚制御により、はめあい対象物穴位置の探索と挿入動作を制御する方式を開発した。1976年、研究功績表彰科学技術庁長官賞。1976年、電機工業技術功績表彰進歩賞論文。はめ合い対象の径が数10㎜、隙間10μmの、圧縮機やモータ固定子の自動組立作業を達成した。
情報所有館 : 国立科学博物館
伸縮機能を備えた5足の移動機構に6自由度のマスタ・スレーブタイプのマニピュレータを搭載した自走式のマニピュレータである。この5足の伸縮機能により、段差、スロープ及び階段の昇降を可能としており、作業が必要な場所に遠隔でスレーブマニピュレータを運んで作業を実現できる。
情報所有館 : 国立科学博物館
自律型知能移動ロボット。1984年(昭和59年)日立技術展に出展。特徴:1.形状可変形クローラ機構及び走行環境センシングによる階段、段差の自律踏破。2.パターンマッチング方式画像認識により走行路面を識別し建屋内を自律走行。3.力制御機能を持つ6軸マニピュレータによりドア開閉等の自律作業実施。
情報所有館 : 国立科学博物館
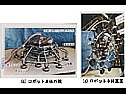
このロボットは、球形ガスホルダ溶接部の遠隔検査を目的に開発された国内初のロボットである。ロボットは、円形の内外フレームの組み合わせから成り、片フレーム8個、合計16個の真空吸盤を備えている。ロボットの移動は走行、旋回により行い、内側に搭載した超音波プローブのX軸、Y軸の走査により、超音波探傷試験を実施できる。
情報所有館 : 国立科学博物館
昭和58年(1983年)より、開発に着手。昭和60年(1985年)に、世界最大の家電専門国際見本市であるドイツ「ドモテクニカDomotechnica)」に試作機を出品。特徴:1.超音波レーダーとジャイロを用いた位置検出機構。2.障害物地図と走行地図を作成し、部屋内をくまなく清掃。
情報所有館 : 国立科学博物館
2足歩行ロボット開発へのメーカー参入第一号。早稲田大学との共同開発。筑波万国博EXPO'85政府館に展示。特徴:1.動力源(電源)以外の全ての機能をロボット。本体に搭載した、自立形2足歩行ロボット。2.全高:1.4m、脚長:0.9m、質量:120kg。3.油圧駆動:全12自由度(各脚6自由度)。4.準動歩行(1歩約10秒)で安定に移動。万博期間中60km以上を無事故で踏破。
情報所有館 : 国立科学博物館
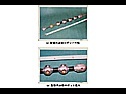
このロボットは、複数の球体をフレキシブルカプリングで連結することで、屈曲部のある配管内を移動して検査することが可能である。球体は、駆動用、誘導用、センサ用等の各種機能を持つものを複数準備し、用途に応じて任意に編成して、各種検査作業に対応可能な特徴を有している。
情報所有館 : 国立科学博物館
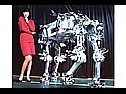
通商産業省(現経済産業省)大型プロジェクト「極限作業ロボット」(1983~1990)に於いて、原子力プラント内での床面移動技術の要素技術として開発したプロトタイプ。特徴:1.脚長0.9m、総重量300kg。2.間接:24自由度、内12自由度が油圧駆動。3.動歩行により平地を移動:最大歩行速度:2.5km/h。4.階段、段差を静歩行にて踏破。
情報所有館 : 国立科学博物館
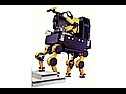
通商産業省(現経済産業省)大型プロジェクト「極限作業ロボット」(1983~1990)に於いて、原子力プラント内作業を目標として開発したトータルシステム。日立はこの内、脚移動機構を開発。特徴:1.寸法質量:1270L×715W×1880H、約700kg。2.移動方式 間節型4脚歩行方式(電動駆動)。3.自律に支援された遠隔操作ロボット。4.階段、堰、扉の通過が可能。
情報所有館 : 国立科学博物館
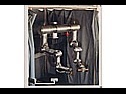
このマニピュレータは、双腕型の多関節マニピュレータで、関節要素及びハンドが交換できる構造を有する。マニピュレータが、アームの関節数や関節配置を変更して、配管などの障害物を自動的に回避したり、作業内容に応じてハンドを自動交換できる特徴を有している。
情報所有館 : 国立科学博物館
このロボットは、原子炉格納容器内のようにプラント運転中は人が立ち入ることが困難な場所の監視を可能にする。ロボットには、ズーム付TVカメラ、赤外線カメラ、マイクロフォンなどの各種センサを搭載し、狭い場所でも移動・監視が可能なように小型化を図っている。
情報所有館 : 国立科学博物館
この検査ロボットは、原子炉圧力容器などの壁面に吸着移動して超音波探傷試験を行うロボットである。ロボットの自重を壁面に吸着する磁石片全体に分散して伝達する「負荷分散型磁気クローラ機構」を用いることで、ロボットの壁面吸着力を高めている。従来に比べて、小型化・高速化が容易で、軌道が不要なことから、検査範囲の拡大を図ることができる。
情報所有館 : 国立科学博物館
患者への負担を小さくする低侵襲手術支援システムとして、直系10㎜の外筒内に3本の微細のマニピュレータ(直径3mm、3自由度、先端位置決め精度20μm)と内視鏡(直径4mm)とを備える脳外科用手術支援システムを開発し、2002年8月、脳外科手術分野で世界初の臨床試用に成功した。
情報所有館 : 国立科学博物館
日本実験棟「きぼう」向のロボットアームの事前実証試験として、スペースシャトルで1997年に打ち上られ、宇宙空間で所期の成果を得た細密作業ロボットとしては世界初の宇宙ロボットアーム。特徴:1.スペースシャトルに搭載し、約2週間、宇宙空間で細密作業のデモ試験を実施。2.スペースシャトル船内からの宇宙飛行士の遠隔操作により、ドア開閉、機器交換作業や地上からの遠隔操作実験を実施。3.全長1.5m、6関節型。
情報所有館 : 国立科学博物館
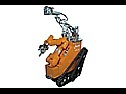
1.屋外からの遠隔操作で災害現場へ移動し、復旧作業支援を行える。2.可変形状型クローラおよび複数種のセンサにより、狭あいな建屋内の通路、階段、段差、堰等の走行を実現。3.立体視対応全体監視カメラと作業用ツール搭載カメラにより、作業性向上。4.遠隔自動交換可能な特殊専用ツールを複数台搭載し、作業範囲を拡大。ドア開け、バルブ操作から特殊試料採取作業までの幅広い作業に対応。
情報所有館 : 国立科学博物館
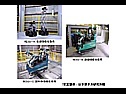
原子力施設での事故発生時、人に代わって事故現場の様々な情報を収集するためのもので、役割に応じて使い分ける下記の3種4台のロボットから構成される。1.RESQ-A(初期情報収集用):小型軽量で人が持つこともでき、初期情報を迅速に収集する。2.RESQ-B(詳細情報収集用):40゜階段などを踏破して、放射線量、温湿度、距離、風向・風速など多種多様な計測を行う。3.RESQ-C(試料等情報収集用):2本のアームを使用して気体、液体、固体の試料採取などを行う。
情報所有館 : 国立科学博物館
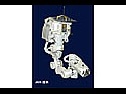
軌道上で既に一部建設が進められている国際宇宙ステーション上に、日本実験棟「きぼう」向のロボットアームとして開発。2007年(調整中)スペースシャトルで打上予定。特徴:1.宇宙ステーション上で10年以上運用される国内初の細密作業ロボットアーム。2.「きぼう」船内からの宇宙飛行士の遠隔操作により、船外での宇宙実験に活用予定。3.全長1.9m、質量200kg、6関節型。
情報所有館 : 国立科学博物館
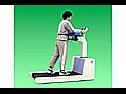
シニア向けの歩行訓練機である。訓練者が歩く歩行部を左右に分かれた2本のベルトで構成し、2本のベルトを独立に動作させる。ベルトの動作モードには、設定した速度で動く定速モードと訓練者の蹴り力に追従する負荷モードがある。これにより、症状に合わせた歩行訓練が可能である。また、片方のベルトを急発進・急停止させて転倒刺激を発生することにより、転倒予防訓練を行うことができる。
情報所有館 : 国立科学博物館
本装置は、執刀医自身が術具を持ったまま内視鏡保持と視野の移動を行うことで、より効率よく内視鏡下手術を進めることを可能にするものである。特徴:1.術者による内視鏡視野の移動が自在。2.安定した視野を提供。3.動作中の体内深部方向への移動がない安全設計。4.ズーム機能により内視鏡先端の汚れの付着を抑制(オプション機能)。5.既存の内視鏡にも対応可能(オプション機能)。
情報所有館 : 国立科学博物館
2003年5月に試作機の技術発表。特徴:1.日本の家屋に合った、世界最小「直径250mm」のコンパクトボディ。2.部屋の隅々までとどく「可動吸口」を採用し、掃除機としての実用性を徹底追及。3.「自動地図生成機能」と「スパイラル走行パターン」により、ゴミ残しの少ない走行を実現。4.「充電ゴミ捨てステーション」との自律ドッキング機能により、約1ヶ月間ごみ捨て不要。
情報所有館 : 国立科学博物館
脚力が低下した方の歩行を電動でアシストする歩行機である。使用者がサポータを持って歩こうとすると、内蔵の力センサで進む方向を検知し、左右のモータを独立に制御して使用者に合わせて移動する。装置の動き易さを調整できるので、使用者の歩行能力や症状に合わせて歩行を補助することが可能である。さらに、電動の昇降機能により椅子やベッドからの立ち上がりや着座を補助することができる。NEDOの委託を受けて開発したものである。
情報所有館 : 国立科学博物館
isamu(イサム)は航空・機械事業部/RoboCraftのヒューマン・インタラクティブ・モーション・コントロール技術を集積し開発された人間型ロボットである。東京大学の井上・稲葉研究室で開発された「H6」及び「H7」の歩行制御システム技術を継承しており、ジョイスティックによる可変速度2足歩行、25cm程度の段差の昇降、視覚センサを利用した人物の判定、手部グリッパによる任意把持力の設定が可能である。主な特徴:1.最大約2km/h(0.56m/s)の可変速度2足歩行が可能。2.ジョイスティックによる任意方向の移動が可能。3.つま先軸の追加により、歩行速度と階段登坂能力が増大。4.画像センサにより距離感の認識や人物の判定が可能。5.握力センサにより任意の把持力が設定可能。6.航空機の設計・製造技術を応用し、軽量高剛性を実現。7.川田工業製のオリジナル小型・高出力モータドライバを搭載。
情報所有館 : 国立科学博物館
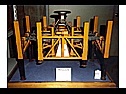
この潜水歩行ロボットは、水中の深い所や流れの速い所でも、海底の地形や地盤を、人間に代わって自由に調べることが出来るもので、本州四国連絡橋の瀬戸大橋の橋脚部である水深30~60m。潮流の激しい海底岩盤調査に使用された。(1/10模型)
情報所有館 : 国立科学博物館
清掃ロボット(AV-S1)従来までの清掃ロボットは、1フロアの広域エリアに使用されており、清掃エリアは単一平面に限定されていた。しかしながら、高層ビル等の立体的な清掃空間でのニーズは、増えつつある。これに先んじて開発された本ロボットは、世界で初めてエレベータを用いた自動昇降の実用化に成功したものである。また、既存のエレベータの改造無しで昇降可能な機能を持つ。
情報所有館 : 国立科学博物館
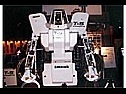
『水圧駆動の汎用大型超遠隔操作ロボット』 全高2.5メートル、全幅1.8メートルと大型で災害現場など危険な地域で人の代わりに作業することを想定した試作機である。上半身の動作に使用する駆動部に、建設機械などで一般的に使用される油圧システムではなく、環境面を考慮し、世界に例を見ない水圧駆動システムを採用している。操作はPHS回線などを利用し、安全な場所から遠隔操作で災害現場の復旧作業、有毒ガス等が発生する地域の現地調査などが期待できる。
情報所有館 : 国立科学博物館
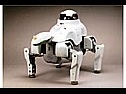
世界初の家庭用実用ロボット。留守宅の異常(人、音、におい、温度など)を番竜に搭載されているセンサーが検知し、外出中の持ち主の携帯に通報する。また持ち主は、テレビ電話機能つきのPHSによってリアルタイムの画像を見ながら遠隔操作ができる。2002年12月より50台の限定販売予約を開始し、家庭用ロボットとして初となる、メンテナンス体制、定期点検体制、納入時の運転教習体制などを整えた。
情報所有館 : 国立科学博物館
原子炉内において、部品保管プールクラッドの回収・除去作業を行う。水深3mまでの耐水圧があり、水中での作業が可能である。底部に堆積しているクラッド・スラッジ等を水中で吸引し、フィルタユニットで捕獲し、残水をドレンにより排水する。排水後はロールブラシで徐染し、高精度スキージで汚染水を集めポンプで回収する。作業人員の削減により、安全確保と作業効率化を図ることができる。
情報所有館 : 国立科学博物館
短期間での地雷除去を実現するため、地雷探知により除去作業を支援するロボットである。荒地、斜面を踏破できる不整地適応性を有し、2トン車に搭載できるサイズで、-20~+50℃の耐環境性を有する。先端に地雷センサを搭載したスカラ型アームで地雷を探知し、エアハンマー等を整備したマニピュレータで地雷露呈作業を行うこともできる。車体、アーム共に遠隔操縦が可能なので、作業員は地雷原から離れて探知作業が行える。
情報所有館 : 国立科学博物館
薬品工場において、薬品容器を連結・運搬するロボットである。この容器は薬品投入時約190kgにもなるが、製造ラインのスペース等の問題で人手により運搬されていた。本ロボットはこの製造ラインにおいて、磁気ガイドセンサ、光伝送装置等を用いた自律走行により容器を自動で搬送する。小型のため、コンベア等が使用できない工場内でも搬送システムとして有効である。本ロボットの導入により搬送作業員の省人化を図ることができる。
情報所有館 : 国立科学博物館
「実用化ロボットプロジェクト」において開発された屋外用清掃ロボットである、GPS,三角測量センサ、ジャイロセンサにより自律走行する。車体前部のサイドブラシでゴミを集め、車体中央のメインブラシで集めたゴミを車体後部のホッパーに吸い込む。また、ロボット間通信用のアンテナを搭載しており、3台が連携して清掃作業を行うことができる。愛知万博期間中、6ヶ月にわたり実証試験及び会場の清掃作業を行った。
情報所有館 : 国立科学博物館
「実用化ロボットプロジェクト」において開発された屋外用ゴミ箱交換ロボットである。GPS,三角測量センサ、ジャイロセンサにより自律走行する。垂直多間接構造のアームを搭載し、先端のシャッターでゴミ箱をつかみ・離しを行う。このアームはリンク機構により先端部を常に水平に保てる。ロボット間通信アンテナにより、2台が連携してゴミ箱回収・設置作業を行う。愛知万博期間中、6ヶ月にわたり実証試験及び会場のゴミ箱交換作業を行った。
情報所有館 : 国立科学博物館
半導体製造のフォトリソグラフィ工程で、原板(フォトマスク)のパターンをウエーハに等倍で露光する日本で初めての投影方式の装置。この装置の発売以前はフォトマスクとウエーハを密着させて光をあてるコンタクト方式が使われていたが、この方式では高価なフォトマスクに損傷が発生した。投影方式では、フォトマスクに損傷が発生しないためコストダウン、歩留まり向上に大きく寄与した。
情報所有館 : 国立科学博物館


