「」 に対する検索結果 : 26828件
 前の50件 (15401-15450/26828) 次の50件

1960年代に国産されたハンドリングロボットの数少ない実機である。当時は、ユニメーション社のユニメートに代表されるように、ロボットは米国の技術であった。不二越は、いち早く産業用ロボットの国産化に取り組み、1969年に商品化1号機を世に送り出した。ロボットは、油圧サーボ駆動で、円筒座標系3軸である。
情報所有館 : 国立科学博物館 
ハーモニックドライブの基本部品3点だけの組込み用減速機装置。一段で1/80~1/320という高減速比をもっており、小さなバックラッシ、高精度、小型軽量、大きなトルク容量などの特徴を生かし、ロボットの関節部分への採用が広がる。
情報所有館 : 国立科学博物館
省力・自動化が急速に進展するに従って、複合作業や同じ作業でも多くの個所での作業を1台のロボットで行いたいといった自動化が身近な課題となりつつあった当時、よりフレキシブルな機能を有するロボットとして、全電気式の産業用高機能ロボットMotomanが開発された。一般にロボット駆動源として「油圧」がポピュラーであった時に、「電気」を使用した事は画期的であった。動作軸の構成は、円筒座標方式であり、腕の上下・前後・左右と手首のひねり・ふりの5自由度を持ち、各軸ともDCサーボモータで駆動されていた。非常にやわらかな動作ができるとともに、ティーチングプレイバック制御や多くの動作点をプログラムできるなど、複雑な動作を必要とする作業や頻繁に段取り換えを行う作業の省力・自動化には最適であった。ただし非常に残念ではあるが販売実績は無い。
情報所有館 : 国立科学博物館
整列した9台のNC工作機械の上部空間に設けられた架台上を走行するロボットが、工作機械へのワーク着脱を行う世界初の無人加工システム。ロボットの手首には、工作機械のチャックとワークとの位置・姿勢誤差を吸収する機構を備えた3指ハンドが搭載され、異径ワークを取り扱うことができる。
情報所有館 : 国立科学博物館
CS型ハーモニックドライブRシリーズは、特に高精度サーボシステム用として開発。歯の噛合い部分の遊びを「ゼロ」にすると共に、安定した高い剛性を持たせ、グリース潤滑における高速回転への適用改良を行った。産業用ロボットなど高い位置決め精度と振動のない精密な速度コントロ-ルへの対応を目的に開発。
情報所有館 : 国立科学博物館
周囲に配置された1~3台のCNC工作機械へのワーク着脱を行う全電気式ロボット。上下、旋回、伸縮の主要3軸がDCサーボモータで駆動される円筒座標形ロボット。1つのサーボアンプを切り替える同時1軸制御の採用により大幅な低コストを実現し、ロボットの普及に貢献した。
情報所有館 : 国立科学博物館
最も人間の腕に近い関節構造(垂直多関節型)を持つ、国産初となる全電気式の産業用ロボットとして完成した。可搬質量は10kgで、5自由度(5軸)を持ち、主にアーク溶接用途に使用された。当時、要望されつつもロボット化が困難とされていたアーク溶接ロボットを、業界に先駆けて開発し、その普及に大きな役割を果たした。
情報所有館 : 国立科学博物館
周囲に配置された5台までのCNC工作機械へのワーク着脱を行う全電気式ロボット。H型鋼を採用したC型フレームの開口部に固定された上下ガイドに沿って本体部が上下、旋回する独自の機構を持つ。また、コントローラがC型フレームの背部に内蔵されている。動作は上下、旋回、伸縮の主要3軸が同時3軸、手首2軸が同時1軸制御。
情報所有館 : 国立科学博物館
CNC工作機械へ取り付けられ、そのCNC工作機械へのワーク着脱を行うロボット。CNCによって制御される。独自の機構により、3軸にも拘わらず、ワーク着脱だけでなく、ワーク供給装置へのワークハンドリングが可能。その形から、蝉ロボットの愛称で呼ばれる。
情報所有館 : 国立科学博物館
電動垂直多関節型スポット溶接ロボットとして国内で初めて商品化された。このUM8600シリーズが、1980年に商品化される迄は、スポット溶接ロボットは、油圧駆動の極座標型であった。電動化により、信頼性及び省エネ性が大きく向上し、自動車メーカ各社に受け入れられ、その後のスポット溶接ロボットのひな型となった。要素面でも、大容量偏平タイプのDCモータ国産化を行った。
情報所有館 : 国立科学博物館
スカラ型ロボット1号機。1980年山梨大学工学部、牧野教授を中心に、スカラ型(SCARA)ロボット研究会を発足させ(幹事:富士通)、組立ロボット開発を開始した。部品組立は、基本的に部品の挿入が中心であり、その考えに基づき、牧野教授発想の下に垂直方向に剛性が高く水平方向にコンプライアンス機能を有する屏風型機構を研究した。1号機の設計、製造を富士通が担当、スカラロボットを生み出した。
情報所有館 : 国立科学博物館
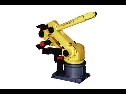
駆動モータとして世界で初めてACサーボモータを採用した6軸垂直関節形ロボット。塗装、アーク溶接、シール剤塗布用として開発。ACモータの採用により、DCモータのようにブラシを交換する必要がなくなり、保守性が大幅に向上した。
情報所有館 : 国立科学博物館
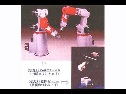
1982年、人間の両腕による組立作業動作を、そっくりロボットに置換える事を目的に2腕協調ロボットFAROT-M6(写真1)が世界で最初に開発された。人間の腕を模して、全長500mm、6自由度を持つ。3次元空間上での精確な位置決め、把持センサー(写真2)、2腕協調作業用シーケンス、動的干渉の回避など、ロボットの組立動作に関わる必要技術の基礎を築いた。
情報所有館 : 国立科学博物館
従来、ロボットは高価で、大手メーカに採用されるに留まっていたが、本機は、価格/機能を大幅に改善し、中小のメーカへ(溶接)ロボットを普及させる先駆けとなった。また、ダイレクトティーチングを導入し、簡単に操作できる特徴も、普及の背景となった。
情報所有館 : 国立科学博物館
1. 当時としては珍しい全回転駆動タイプのロボットを逆さまに吊り下げたものである。ロボット単体ではなくワークの姿勢を変えるポジショナやロボットの位置を変える走行装置をロボットの周辺軸として、ロボット制御盤で制御していた。(当時、一般的には走行装置はロボットとは別の制御盤から制御されており、ロボットの制御盤から周囲装置をサーボ制御するものは珍しかった。)2. 厚板溶接(特に建機(パワーショベル)部品)の溶接に適した周辺装置を装備していた。すなわち、常に溶接線が下向き溶接になるようにワークの位置を自由に変えるサーボ2軸ポジショナ、長尺ワークを溶接するためのロボット走行装置等。3. 厚板溶接の場合は溶接品質(溶け込み)が重要であり、そのため溶接ワイヤを溶接継手に対して常に適切な位置に持っていく必要がある。そこで、溶接ワイヤを用いたタッチセンサや溶接電流の検出により溶接位置を検出するアークセンサを各種装備していた。4. 建機部品の場合、部品精度が悪くて開先継手形状が均一でない場合が多く、3項の各種センサでは対応しきれず、従来はロボット化(自動化)が困難であった。本システムでは開先幅を自動検知し追従できる「開先幅センサ」を装備し、従来不可能であったワークのロボット化(自動化)を実現した。その他、「アークスタート繰り返し機能」や「ワイヤ溶着自動処理機能」など、ロボット・チョコ停防止(自動運転率向上)の機能も特徴であった。
情報所有館 : 国立科学博物館
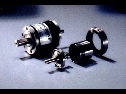
マイクロハーモニックドライブはモジュール0.084という最小の歯車加工技術と、厚さ86μmの超薄肉切削加工技術の集結により誕生した、外径φ20mmのハーモニックドライブ。両軸型ユニットタイプとして開発。速比は1/50、1/80、1/100をシリーズ化。
情報所有館 : 国立科学博物館
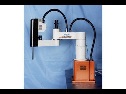
スカラロボットの形式は、スカラ型の発表以来、それぞれのロボットメーカーから種々提案され、それぞれの特徴をアピールして市場の評価の固まるのを待っていた。SSR-H503N-MZは、リスト部上下Z軸の軽量高速のメカ部と、本格的マルチタスク、並列処理機能を備えたコントローラ部とのバランスの良さ、それによるコストパフォーマンスの高さが圧倒的に市場に受け入れられ、それ以前に提案されたスカラロボットの形式に一定の方向を与える事になった。
情報所有館 : 国立科学博物館
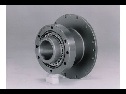
SH型ハーモニックドライブはフレクスプラインがユニークなシルクハットの形状をしたカップ型コンポネントで、標準のカップ形状のCS型と同様の優れた性能を持つ。独特な構造により、フレクスプライン内部にモータやセンサ類を内蔵したり、他の駆動軸を貫通させたりすることが可能。
情報所有館 : 国立科学博物館
高速チッププレーサFCP-Ⅲ。メカニカルなカム動作とNCサーボシステムを融合して、0.25秒のサイクルタイムを達成したメカトロニクスの傑作である。高速マウンタに業界で初めて画像処理を採用した。デバイステーブルを2分割し、無停止パーツ補給をできるようにした。タレットタイプ高速チッププレーサの業界ディファクトスタンダードとなった。
情報所有館 : 国立科学博物館
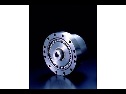
CSSシリーズハーモニックドライブは新歯型理論IH歯型の考案により誕生。精密制御用として最も適した歯型を追求して開発された。これにより高い位置決め精度と回転精度に加え、更に強度・剛性・寿命が2倍に飛躍的に向上。産業用ロボットなど高い位置決め精度と振動のない精密な速度コントロールへの更なる対応を目的に開発。
情報所有館 : 国立科学博物館
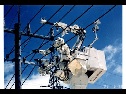
架空配電設備を対象に、各種の作業を無停電(活線状態)で行うシステムとして、オペレータの負担軽減と作業効率の一層の向上を目指して、当社と九州電力株式会社の共同で、活線作業ロボットシステムPhaseⅡを開発した。このシステムは、双腕のマニピュレータを車輌ブーム上に取り付け、操作装置をロボットベースから分離して車輌フレーム上に直接配置し遠隔コントロールできるようになっており、屋外に散在する各作業現場間を移動して高所作業を行うシステムである。また、センサ・ベース制御とマスタ・スレーブ制御を併用した人間協調形のシステムとなっており、これらの面で、各電力会社の同様のロボットの先駆者となった。
情報所有館 : 国立科学博物館
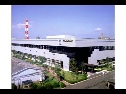
ロボットの開発・製造・試験・出荷までの総合機能を完備した高効率・一貫生産の工場として構想され、延床面積1万400㎡、月産能力1000台という、ロボット工場としては世界最大級として1990年に完成した。ロボットがロボットをつくる工程の見学コースをもうけ、いわゆるロボットセンタとしての役割を果たすため、「モートマンセンタ」と名付けられた。1990年10月22日には、天皇・皇后両陛下が、本格的に稼動を開始したばかりのモートマンセンタをご視察された。
情報所有館 : 国立科学博物館
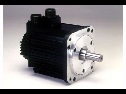
DCサーボモータからACサーボモータ化への流れを受けて、当社はACサーボモータを1983年に発売した。発売当初は小容量機には希土類のプラスチックマグネット、中容量機にはフェライトマグネットが主に使われていた。その後、1990年代に起こったダウンサイジング化の要求にこたえるため、最先端の高性能ネオジムマグネットを全面的に採用したΣモータを発売した。このΣモータは三つのキーテクノロジーが込められていた。一つは先述した高性能ネオジムマグネットの早期採用であり、第二は高密度巻線であり、第三には、この高密度巻線を可能にした分割コア方式である。Σモータは体積で従来比半減を達成し、小型軽量・高速化・動作範囲の拡大といった面でロボットの性能向上に大きく寄与した。また、Σモータの分割コア方式は、世の中の多くのモータの生産方式を変革させてしまうほどのインパクトを与えた。
情報所有館 : 国立科学博物館
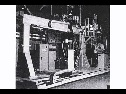
1. ティーチングのし易さ、およびワークの上方から作業の出来る直交型の産業用ロボットをアーク溶接用に特化したものである。2. 厚板溶接(特に建機(パワーショベル)部品)の溶接に適した周辺装置を装備していた。すなわち、常に溶接線が下向き溶接になるようにワークの位置を自由に変えるサーボ軸ポジショナ、ワークの長さによりポジショナの位置を変えるポジショナ走行装置(当時、一般的には走行装置はロボットとは別の制御盤から制御されており、ロボットの制御盤から周辺装置をサーボ制御するものは珍しかった)。3.厚板溶接の場合は溶接品質(溶け込み)が重要であり、そのため溶接ワイヤを溶接継手に対して常に適切な位置に持っていく必要がある。そこで、溶接ワイヤを用いたタッチセンサや溶接電流の検出により溶接位置を検出するアークセンサを各種装備していた。4. 建機部品の場合、部品精度が悪くて開先継手形状が均一でない場合が多く、3. 項の各種センサでは対応しきれず、従来はロボット化(自動化)が困難であった。本システムでは開先幅を自動検知し追従できる「開先幅センサ」を装備し、従来不可能であったワークのロボット化(自動化)を実現した。その他、「アークスタート繰り返し機能」や「ワイヤ溶着自動処理機能」など、ロボット・チョコ停防止(自動運転率向上)の機能も特徴であった。
情報所有館 : 国立科学博物館
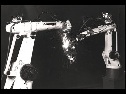
アーク溶接の溶融部は重力の影響を受けることから、被溶接物をロボットで把持し、他方のロボットで溶接トーチを持たせ、溶接線の傾きが一定となるように、協調させて制御することにより、高品質な溶接が実現できる。こうしたアーク溶接ロボットの協調制御と、教示時にも協調させる連動手動操作の制御とをシンクロモーションとして世界に先駆けて開発した(1991年11月)。シンクロモーションを搭載した製品は既に1千台以上も開発・生産し、高度な接合品質が求められる高圧力容器や原子力関係の部品等の溶接に大いに活用されている。重要部品の安定生産に貢献すると共に、検査や手直し等の工数を減少させ、省エネルギー化にも画期的な効果をもたらしている。
情報所有館 : 国立科学博物館
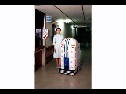
米国の現HelpMate社との技術提携等により、自走式のサービス搬送ロボットHelpMateを導入した。内部に電子地図データを持ち、センサ類で現在地を確認したり、障害物を回避しながら、目的地まで車輪走行移動する。病院などの一般施設でも利用できるようになった最初の自走式サービスロボットである。
情報所有館 : 国立科学博物館
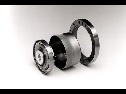
CSFシリーズハーモニックドライブは新歯型理論IH歯型を採用したCSSシリーズの優れた性能-高強度・高剛性・高精度をそのまま凝縮し、軸方向の長さを約1/2に短縮し、容積の低減を行い大胆なコンパクト化を図った。省スペース、トータルコストの節減といったニーズに対応。組み込み易さを考慮したユニットタイプを同時に発売する。
情報所有館 : 国立科学博物館
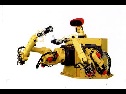
2本腕を持った産業用知能ロボットのプロトタイプ。左右の腕はそれぞれ1軸の冗長自由度を持った7軸構成を採用し、複雑な作業を可能にしている。頭部に3次元ビジョンセンサを、手首に力センサを搭載し、組立作業などを行うことができる。その形がガマ蛙に似ていることから「ガマ公」の愛称で呼ばれる。
情報所有館 : 国立科学博物館
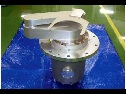
半導体製造装置において真空チャンバ内でウェハーを搬送するための真空ロボット。ウェハーサイズが6インチから8インチに移行する時代に開発したモデルであり、当社真空モータ技術を駆使した完全真空モータの採用とダイレクトドライブにより信頼性を大きく向上させた。
情報所有館 : 国立科学博物館
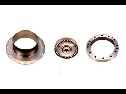
SHFシリーズハーモニックドライブはCSFシリーズの特徴を生かし、フレクスプラインをユニークなシルクハット形状にすることで大口径中空穴・扁平形状を実現。ロボットにおけるケーブル等を中空穴を利用して通す構造などのニーズに対応した。
情報所有館 : 国立科学博物館
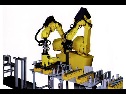
2本腕を持った知能ロボットが小型ロボットを自動的に組み立てる、世界初の「ロボットがロボットを組み立てる」システム。知能ロボットは、各6軸の2本の腕がリニアモータ上を別々に走行し分離合体する構造を持つ。手首に3次元ビジョンセンサと力センサを搭載し、モータ、減速機、ベアリング等を組み付け、小型ロボットを精度よく組み立てる。
情報所有館 : 国立科学博物館
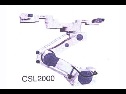
産業用ロボットはアーク溶接、スポット溶接など通常の工場環境内で使用されてきたが、近年工場環境とは違った特殊な環境での用途にも利用されるようになってきた。クリーン用途はその一例であり、液晶ディスプレイ用ガラス基板などの製造ラインへクリーン仕様のロボットが導入されている。導入の目的は、各種作業の効率化と、製品品質向上のための人間の作業排除による発塵の低減である。当社では1997年に従来の産業用ロボットをベースとしたクリーンロボットを開発し市場に投入し、主に各装置間のガラス基板搬送工程に使われてきている。その後、多岐にわたる要求仕様に対応するため、ロボットの基本機構の変更を含んだ開発を続け、ラインナップの充実を図るとともに、ハンド、走行台車なども含んだ搬送系全体を提供し、市場の要求に応えている。現在、生産効率の向上と大型液晶テレビへの適用をにらんで、ガラスサイズが大きくなっており、第6世代と呼ばれる1500×1800mmサイズの搬送に対応するMOTOMAN-CSL200Dが開発された。液晶ガラス基板搬送分野における当社のシェアはトップとなっている。
情報所有館 : 国立科学博物館
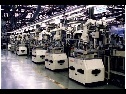
本システムでは、手作業システムが不確実さへ対応していた4つの機能-自律、協調、継承、管理-を明らかにし、本機能を具現化する生産システムの概念と、それを実現させる新自動化技術を開発し、自動車用スタータ組立ラインに適用した。この結果、量と寿命が確実な領域で用いられる従来製造ラインと同等の自動化率でありながら、量の変化に対応し安定した高稼働率を確保できる、画期的な自動化生産システムを世界で初めて実用化した。
情報所有館 : 国立科学博物館
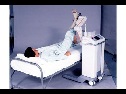
脳卒中などの脳血管疾患や心筋梗塞などによる意識障害、身体障害のある患者に対する早期リハビリテーションや高齢者などの運動機能回復、維持のためのリハビリテーションを目的として、看護師や医師などの医療スタッフが、簡単に安心して下肢のリハビリテーションを提供できる装置として、2000年にベッドと一体型のTEM(Therapeutic Exercise Machine)-LX1が開発され、2003年にベッドサイド型下肢運動療法装置TEM-LX2が開発、発売された。
情報所有館 : 国立科学博物館
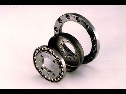
CDSシリーズハーモニックドライブはCFSシリーズに対して軸方向長さを更に1/2に短縮。ヒューマノイドロボットや航空宇宙分野などでは極限までの「より軽く」を求められ、液晶・半導体製造装置関連では、システムラインの高さ制限などを背景に、極限までの「より薄く」を求められる。市場の要求に応えるため、大胆な形状を実現。
情報所有館 : 国立科学博物館

3次元ビジョンセンサとカセンサを手首に搭載し、籠の中にバラ積みされた部品を掴み上げるビンピッキング機能を実用化した。また、自動車クラッチの自動組立など、従来のロボットでは不可能であった高度作業の自動化に成功した。世界で初めて商品化された知能ロボット。
情報所有館 : 国立科学博物館

SHDシリーズハーモニックドライブはSHFシリーズに対して軸方向長さを更に1/2に短縮。ヒューマノイドロボットなどの「より軽く」に対するニーズに応える為、出力側にモーメント剛性の高いクロスローラ・ベアリングを組み込んだ簡易ユニットタイプをシリーズ化。
情報所有館 : 国立科学博物館

世界最小ハーモニックドライブは、2003年開発に成功(プロトタイプ)。外形寸法□12mmのユニットタイプとACサーボモータと組み合わせたアクチュエータタイプがあり、使用されるフレクスプラインの胴部肉厚寸法は0.07mm、最小モジュール0.042の超精密歯切加工による。
情報所有館 : 国立科学博物館

2×4工法をユニット化、工場生産化した第1号モデル。当時、北米から輸入された2×4工法は既にオープン化されていたが、個別散在市場が中心である日本の住宅市場にとって、大規模分譲地での集中的な供給が主体の北米での2×4工法の合理性は、必ずしも発揮できていなかった。ツーユーホームは、セキスイハイムで培ったユニット工法と2×4工法をドッキングさせ、工場で集中生産するという、合理的な2×4工法を完成させた。
情報所有館 : 国立科学博物館

住宅業界でユニット工法を事業的に成立させた第1号モデル。高品質、ハイコストパフォーマンスをコンセプトに開発され、内装から設備までセットされた箱型鉄骨ユニットを工場ラインで生産。高度に工業化された住宅供給という面で画期的だった。当時としては画期的な電気温水器による4ヶ所給湯を標準装備しつつ、坪13万円台(当時、一般には17~18万円)という低価格を実現。累計1万8千棟以上の販売を記録した。
情報所有館 : 国立科学博物館

玄関・居間・台所・浴室・便所を備えた本格的住宅として開発、発売された工業化住宅の国産第一号。軽量溝形鋼の柱、屋根トラスにアルミサンドイッチパネル製の外壁、屋根を取り付けて建築する。パネルの構造的な強度はハニカムコアに依る。サッシには当時としては珍しい(住宅用)スチールサッシを使用している。
情報所有館 : 国立科学博物館

同一型式の住宅としては、世界的にも最多の累積建築棟数を誇るセキスイハウスB型の第一号。軽量リップ付き溝形鋼を使用した積水ハウス独自のユニバーサルフレームシステムの工業化住宅。ピン接合のブレースドパネル型式の構造体に、ポリスチレンフォームをハードボードでサンドイッチにし外側にアルミ板を貼った外壁パネルを取り付ける仕組みになっている。屋根には当初カラー鋼板、後にはカラーベストを使用した。
情報所有館 : 国立科学博物館

セキスイハウスB型の2階建タイプ。それまで工業化住宅は平家建のみであったが、敷地の有効利用のために2階建が開発された。当時はプランに制約があったが、その後技術開発が重ねられ「自由設計」の積水ハウスとして今に至る。その第一号である。
情報所有館 : 国立科学博物館

切妻の家だけでは、市場のニーズに対応できなくなったため1971年に寄棟の家(K型)を発売した。本商品はK型の商品性をB型の構造体を使用して実現したものである。
情報所有館 : 国立科学博物館

中型プレキャストコンクリート板による、工業化された戸建住宅において、国内初の外断熱工法による住宅である。コンクリートの蓄熱性を生かし、パッシブソーラー受託としての先駆者的住宅として専門家からも発売当初より、高い評価を受けている。
情報所有館 : 国立科学博物館

プレハブ鉄筋コンクリート戸建住宅として、国内第1のロングセラー及びベストセラー。1970年発売後、30年間で60000棟以上の実績があり、そのほとんどが耐久性を減じることなく住み続けられている。現在も同じ生産施工方法を踏襲され、21~22世紀まで日本各地に当住宅が数多く残っていくことが予想されている。(200年後、日本の代表的民家となるかもしれない。)
情報所有館 : 国立科学博物館

当社は1955年に建築の工業化を企業理念として創業し、建築の工業化とは建築物を工業的に生産する事で、現場施工への依存度が高い従来の建築の考え方をくつがえし、建築の品質向上とスピード化を図る画期的な構想であった。当社は建築の工業化を具体化した画期的商品として1955年に銅管を利用したパイプハウスを開発した。
情報所有館 : 国立科学博物館

1959年にパネル工法の技術を生かした工業化住宅の原点となったミゼットハウスを開発した。戦後のベビーブームの子供たちに安く独立勉強部屋を提供できないかという発想から生まれた。3時間で建つ11万円の家「ミゼットハウス」の手軽さは世間の人気を呼び、爆発的な売れ行きを示した。
情報所有館 : 国立科学博物館