「」 に対する検索結果 : 26828件
 前の50件 (15351-15400/26828) 次の50件

工場や発電所の小さな配管内を移動し、管内面の目視点検や異物回収などの作業を行うロボット。特徴は、1)垂直管や曲管のある1インチ配管内を移動可能、2)高分解能カメラと多自由度マイクロハンドを搭載、3)空圧ワブルモータで作業を回転し、点検や異物回収が可能。ロボットは外径23mm、長さ110mm、重さ16gで、移動速度6mm/s、最大牽引力1Nの走行性能を有す。
情報所有館 : 国立科学博物館 
繊維とゴムの複合材料からなり、流体の圧力を利用して駆動する流体アクチュエータ。内部に3つの圧力室を有し、流体の圧力を制御することにより任意方向への湾曲と伸縮の動作が可能。構造が簡素で小型化が容易、多自由度の動作が可能、摺動部がないため動作が滑らかでクリーン、アクチュエータ自身が構造体を兼ねているためコンパクト等の特徴をもつ。壊れやすい対象を扱うロボットハンドや峡隘部に入り込むロボットなどへ展開。
情報所有館 : 国立科学博物館
仕上げ作業に適したロボット言語や作業方法、力制御法などを備えた仕上げ作業専用の力制御仕上げロボットの実用化を実現した。特に、従来困難であった制御パラメータの設定を行えるタスク指向のロボット言語を開発し、さらに慣性力の影響を受けない押し付け力の検出方法を開発し、力制御性を大幅に向上させた。
情報所有館 : 国立科学博物館
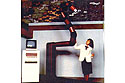
このロボットは1関節に2自由度を持つロボットで8関節+カメラの回転で17自由度を持つ多関節自在点検ロボットである。象の鼻のように自在に屈曲できるので原子力発電所のような配管が入り混じっているような環境でも配管を避けつつ目的の計器やバルブに近づき点検することが出来る。
情報所有館 : 国立科学博物館
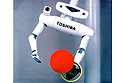
人を共存するロボットに必要な技術をデモするためのロボットである。ボールをテレビカメラでその位置を高速で測定し、落下位置を予想しながら移動し、ビーチボールを人のコートに打ち返す。また、「赤いボールを取れ」など自然言語で指示をすると、ロボットの移動経路を自動的に作成して動く。作業対象物を高速画像処理で測定することにより、作業を行うプログラムを生成し、自然言語の指示で動かしたことが特長。
情報所有館 : 国立科学博物館
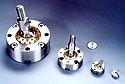
従来から球面軸受、ロボットエンド、リングボール等の名称のものが知られているが、これらの機械要素は総て球面の滑り接触で構成されている為に精密機械用の部品としては使用出来なかった。このSRジョイントは球面のコロガリ接触を可能にしたもので、世界初の予圧型3自由度対偶である。直交3軸廻りの旋回中心が一点に集中するのが特徴で、精密機械、特にパラレルメカニズムに利用すれば精度が飛躍的に向上する。
情報所有館 : 国立科学博物館
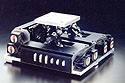
直動案内軸受と各関節部分にSRジョイントを使用したりリンク機構から成る3組の基本ユニットをコ型に配置して、テーブルを支持する構成6自由度機構で、XYZ軸方向の移動及び各軸廻りの旋回が可能。高精度、高剛性、コンパクトが特徴で、ステッピングモータ、精密ボールネジによる駆動系を採用しているので、空間での繰り返し位置決め精度はサブミクロンが期待出来る。このステージは光軸の調芯には最適のステージである。
情報所有館 : 国立科学博物館
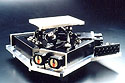
直動案内軸受と関節部分にSRジョイントを使用したりリンク機構から成る三組の基本ユニットを三角形の辺上に配置して、テーブルを支持する構成の6自由度機構で、XYZ軸方向の移動及び各軸廻りの旋回が可能。高精度、高剛性、コンパクトが特徴で、ステッピングモータ、精密ボールネジの採用により空間での繰り返し位置決めはサブミクロンの精度が期待出来る。このステージは超精密加工のワークテーブルとして利用出来る。
情報所有館 : 国立科学博物館
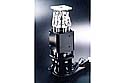
同一円周上に平行に配置した6個のリニアアクチュエータと隣接するアクチュエータの先端を連結する三組のリンク機構と各リンク機構の先端にSRジョイントを介してテーブルを連結した構成のパラレルメカニズムで、高精度、コンパクトな6自由度機構である。断面が小さく、テーブルは自由に位置、姿勢を変え得るので、ハンド等を付ければクリーンボックス内での遠隔作業が可能になる。
情報所有館 : 国立科学博物館
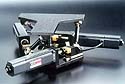
一点を旋回中心とする3回転型3自由度回転機構で、正三角形の辺上に配置し多3個のリニアアクチュエータと各アクチュエータの先端にSRジョイントを介して連結したリンク機構で構成されたステージ。非積層型、駆動系は総てベースに固定してあるので、ケーブルラックは不要である。コンパクトな設計で、可動部は高精度、軽量等の特徴がある。指向性アンテナ、カメラ等の台、空間電送の調整装置としての利用が考えられる。
情報所有館 : 国立科学博物館
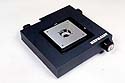
従来の積層方式に替わる平面型3自由度パラレルメカニズムで、接触面は総てコロガリ接触の為に、高精度、高剛性と云う特徴に加えて、低重心であり3軸共駆動系はベースに固定の為、ケーブルラックが不要、部品点数が少なく構造が単純、軽量でコンパクト等多数の特徴を持っている。平面内での調芯、例えば、多色印刷、グラス基板、シリコンウェファの位置合わせ等に応用出来る。
情報所有館 : 国立科学博物館
当時主流だった油圧に代わりDCサーボモータを全面的に採用した本格的な電動ロボットであり、当社ロボット1号機。上下軸とアーム伸縮軸にボールネジを使用し、「太郎」という愛称で活躍した。
情報所有館 : 国立科学博物館
数値制御工作機械に取付け、機械と一体化してワークの搬入、搬出作業を行うロボット。その独特の形態から「蝉ロボット」として親しまれ、数値制御旋盤加工の自動化に広く使われた。
情報所有館 : 国立科学博物館
ファナック初の6軸垂直多関節形ロボット。関節形アームの採用により、複雑な連続軌跡動作が可能となり、アーク溶接やシーリングなどへ適用範囲が大きく広がった。
情報所有館 : 国立科学博物館
40kgの可搬質量と広い動作領域を持つ、ファナック最初のスポット溶接ロボット。6軸垂直多関節形ロボットであり、ACサボモータを初めて採用した。これ以降、保守性にすぐれたファナックの電動スポット溶接ロボットが市場に大きく普及した。
情報所有館 : 国立科学博物館
可搬質量120kgの大型スポット溶接、ハンドリング用ロボット。6軸多関節形ロボットであり、優れた動作性能と高い信頼性で、ベストセラーロボットとなった。
情報所有館 : 国立科学博物館
世界初の実用知能ロボット商品。基礎技術研究所試作機から始め(1992年)、商品試作機は当社ロボット工場でミニロボットを組み立てている。(1995年)視覚センサ、力センサを駆使して、ロボットがロボットを作っている。ロボット工場での稼働実績を基に、実用知能ロボットを商品化した。(1998年)
情報所有館 : 国立科学博物館
「炉内構造物検査用マニピュレータ」は、原子炉内全域にわたる各種構造物の詳細な検査作業を可能とするロボットシステムであり、パワーマニピュレータ、監視用マニピュレータと検査機器、制御装置から構成されている。原子炉内の狭い空間を、容易な運転操作によって、障害物となる構造物を回避して、離れた対象位置へ自動的に到達することを特徴としている。
情報所有館 : 国立科学博物館
産業用ロボットRH-T100Aは、わが国初のパレタイズ用円筒座標形ロボットの後継機として高速(1000回/時間)、高信頼性、コンパクトレイアウトを実現した。アーム系は水平多関節構造とし、上下軸に重力補償用のカウンターウェイトを取り入れコンパクト化を実現した。タッチパネル採用でワークサイズ等の入力で積み付けを自動生成する簡単操作を実現し、ロボットによるパレタイズ作業の普及を飛躍的に高めた。
情報所有館 : 国立科学博物館
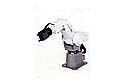
RV-M1《ムーブマスター》シリーズの代表機種であり、”人への優しさ”をコンセプトとする小型産業用ロボットである。ハンド開閉と本体の5軸制御にはDCサーボモータを使用、プログラミングにはパソコンを使用した。本ロボットは電機電子分解での組立・試験、機械加工での小物ハンドリング、LA分野での検査等の本格的な産業用途に幅広く採用され、教育・研究分野以外への小型ロボットの普及の可能性を大きく高めた。
情報所有館 : 国立科学博物館
次世代の大型液晶基板(最大1m級)、プラズマディスプレイ基板(最大1.2m×1.5m)など大型化したガラス基板搬送に特化したロボットである。工程にマッチさせて低床位置から高床位置まで大きな上下動作範囲を持っている。この特長を世界で初めて屈伸形構造の上下軸で実現した。さらにたわみ補正軸を持ちガラス基板の有無によってハンドの角度を自由に変更できる。
情報所有館 : 国立科学博物館
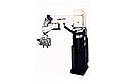
RH-211はモータを固定部に配置し、ベース部に上下機構を持つ、水平関節タイプの高速組立・ハンドリング用ロボットである。全軸DCサーボ駆動を採用し、当時の最上位に位置する実用化レベルの動作記述型のロボット言語を約160個搭載した。これは、その後のロボット言語発展の基盤を築くとともに、機能と拡張性の高いロボットとして、VTRなどの電気機器や自動車部品の組立や検査作業の自動化推進に貢献した。
情報所有館 : 国立科学博物館
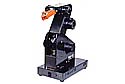
RM-101は我国初の教育・研究・ホビー用の小型(マイクロ)ロボットである。ハンド開閉を含め同時6軸制御のデスクトップタイプのロボットで本体重量は10kg、駆動にはステッピングモータを採用、プログラミングには当時普及しつつあったパソコンを使用した。本格的な産業用ロボット導入前のシミュレーションやパソコン教育のための格好のツールとして教育研究現場で広く採用され、ロボットを身近な存在にした。
情報所有館 : 国立科学博物館
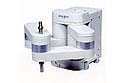
RP-1AHは“小さな部品を扱う小さなロボット”という新しいコンセプトに基づいた小型産業用ロボットである。5節閉リンク構造の軽量高剛性なアームにより高速高精度動作を実現した。本体質量12kg、設置面積A5サイズでコンパクトな生産装置を実現可能である。本ロボットは、電子部品の実装、微小部品の整列・組立、シール材の高速塗布、キースイッチ検査など、従来のロボットでは不可能であった作業に適用されている。
情報所有館 : 国立科学博物館
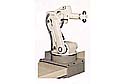
RV-K10は、わが国初の機械加工用に特化したフラットな走行台上を高速走行(3m/s)する専用ロボットであり、複数の工作機械間でのハンドリングができる。マニュピレータ部は、ダブル並行リンクの採用で全高を人の目線より低く抑え、走行台は、リニアモータの採用で高速走行を可能にするとともに、メンテ性・清掃性を高めた。複合機化する機械加工ショップでの工程間搬送分野でのロボット普及に大きく貢献した。
情報所有館 : 国立科学博物館
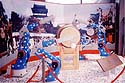
元和3年頃から始まり、昭和33年に福岡県無形民俗文化財に指定された「小倉祇園太鼓」を滑らかで勇壮なバチさばきで演出するロボット「MOTOMAN-SK6」。技術革新に伴い、ロボットの動きが人間の動作に近づいてきた為、細やかな動作が可能となった。2台のロボット制御盤を用いて、4台のロボットを操作する。アミューズメントの世界に招待する形で、ロボットと人間の協調・共存が実現することを表現している。
情報所有館 : 国立科学博物館
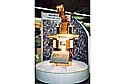
油圧式ロボットが主流であった。1977年に安川電機が日本で初めて、電気式ロボットの開発に成功し、製品化した全電気式垂直多関節ロボット「MOTOMAN-L10」である。5軸タイプで可搬質量は、10kg。起動時間の短縮と、保守作業の効率化を飛躍的に実現し、自動車部品の溶接に使用された。現在では、数多くの後継機種が、製品化されている。
情報所有館 : 国立科学博物館
ステーションツイン協調溶接システムは、ロボットコントローラ一台で、二台のロボットとポジショナを制御し、高品質の溶接を提供する。このシステムでは、ポジショナでワークを最適な溶接姿勢に変えながらロボット二台がポジショナの動きに協調して、溶接するため、高品質な溶接が行えるようになり飛躍的に溶接施行技術が向上した。
情報所有館 : 国立科学博物館
垂直多関節ロボットで、世界最大の河搬質量の重可搬ロボットMOTOMAN-NY400。その可搬質量は400kgあり、反力が大きいバリ取り作業、切断作業などの金属加工用途で活躍している。
情報所有館 : 国立科学博物館
MOTOMAN-UP130は可搬質量/30kgクラスで世界最高の動作速度と動作範囲を持つ。また、ロボット本体をコンパクトにすることにより、高いスペース効率を併せ持ち、信頼性、保守性にも長けている。MOTOMAN-UP130はUPシリーズの1機種であり、UPシリーズは他にも可搬質量6kgから200kgまでと幅広く取り揃えており、各分野で活躍している。
情報所有館 : 国立科学博物館

CPダイレクトティーチを用いた油圧駆動ロボットで塗装用途のプロトタイプ。作業プログラムの記憶媒体は磁気テープからフロッピーディスク、静止メモリーへと変遷した。塗装に特有なダイレクトティーチの先鞭を切ったロボット。電気的防爆仕様は全て本質安全防爆仕様で構成されている。マニピュレータは垂直多関節タイプを採用している。
情報所有館 : 国立科学博物館
米国;Unimation社で開発されたボードコンピュータ制御の小型電動ロボット。世界で初めて、実用ロボットに搭載された高度な機能を持つロボット言語”VAL”で作成された動作プログラムにより、複雑な作業に適用することが出来た。又、アーム構造は、現在の主流となっているシリアルリンク機構となっており極めてシンプルな構造であった。このロボットにより、組立・ハンドリング分野へのロボット適用が加速された。
情報所有館 : 国立科学博物館
油圧機器部品の機械加工工程を、機械加工装置及びユニメートで自動化した自動化システム。現在の機械加工自動化システムの原型であり、ロボット走行装置を付加して機械加工装置台数を増やして、自動化範囲を広げたりするバリエーション展開につながった。
情報所有館 : 国立科学博物館
ロボットは複雑に入り組んだ橋桁の間でアームを動かすため、アームの姿勢に制限が少ない6軸垂直多関節型である。また、動作範囲を広くするため、アームを移動台車に搭載している。台車は8本のクランプ装置を有しており、橋梁からぶら下がりながら尺取り虫型の移動を行う。CADに格納した橋梁とロボットの設計データを用い、衝突チェックを行いながら動作プログラムをオフラインで作成する。
情報所有館 : 国立科学博物館
沸騰水型原子力発電設備の制御棒駆動機構(CRD)の保守点検作業に使用されるロボット。①昇降装置の位置合わせ、②専用ボルト脱着機による取付ボルトの緩め、③CRDハウジング内の排水処理、④CRDの引き抜き、⑤CRDの横転・専用台車で保守室に遠隔自動で移送等が可能。状況に応じて、「自動運転」、操作員による「遠隔運転」及び、主要な動作については直接交換機から「手動運転」が可能。
情報所有館 : 国立科学博物館
センサを搭載してモノレール上を走行しながら、走行炉上の点検監視を行うロボット。3軸雲台上にTVカメラ、赤外線カメラ、マイクロホン、放射線検出器、煙検知器、電磁波検出器を搭載し、これらの信号を総合的に判断し自動で異常の検出を行うことが可能である。210×970×510mm、重量は35kg。
情報所有館 : 国立科学博物館
マニピュレータを搭載し、階段昇降可能な保全作業ロボット。特殊車輪を採用した走行8自由度、マニピュレータ9自由度を有しプラント内を移動しマニピュレータで保全作業を行う。寸法740×1600×1187mm。質量360kg。走行速度は15m/min。
情報所有館 : 国立科学博物館
電動垂直多関節型のスポット溶接ロボットとして、日本国内で初めて商品化し、その後に各社より登場したスポット溶接ロボットの基本モデルとなった。省スペース・省エネ・高信頼性の点が、自動車メーカーより高く評価され、それまでの油圧式にかわり、スポット溶接ロボットとして自動車メーカーの車体工場に広く普及し、1980年、81年のロボット普及元年の一翼を担った。
情報所有館 : 国立科学博物館
チキン自動むね肉脱骨メカトロ「イールダス」。チキン胸肉脱骨処理能力1,500羽/時間。丁寧な脱骨処理により、お肉の歩留まりが向上している(大きく)。
情報所有館 : 国立科学博物館
原子力プラントの原子炉容器(R/V)は、超音波探傷検査(Ultrasonic Testing)によりその健全性が確認されているが、この検査はこれまで頑丈なフレームで構成される大型装置で行われていた。しかし、その取扱いに多くの時間を要していたため、検査時間の大幅短縮を達成すべく、小型軽量で水中自航行方式を採用した検査装置であるA-UTマシン(Advanced-UT Machine)を開発した。本装置は、先端に検査プローブを有する7軸アームを搭載した水中航行台車と、レーザー光による3次元計測でR/V内を自由に航行する台車位置を正確に標定する位置標定装置とで構成され、1995年より実機R/Vの超音波探傷検査工事に使用されている。〈仕様〉1.外形寸法:1.5m四方(マニピュレータ収納時)、2.重量:300kg(気中)・0kg(水中)、3.動作速度:300mm/sec(潜水)・200mm/sec(航行)・100mm/sec(壁面移動)、4.探傷スキャニング速度:100mm/sec。
情報所有館 : 国立科学博物館
省力・自動化が急速に進展するに従って、複合作業や同じ作業でも多くの個所での作業を1台のロボットで行いたいといった自動化が身近な課題となりつつあった当時、よりフレキシブルな機能を有するロボットとして、全電気式の産業用高機能ロボットMotomanが開発された。一般にロボット駆動源として「油圧」がポピュラーであった時に、「電気」を使用した事は画期的であった。動作軸の構成は、円筒座標方式であり、腕の上下・前後・左右と手首のひねり・ふりの5自由度を持ち、各軸ともDCサーボモータで駆動されていた。非常にやわらかな動作ができるとともに、ティーチングプレイバック制御や多くの動作点をプログラムできるなど、複雑な動作を必要とする作業や頻繁に段取り換えを行う作業の省力・自動化には最適であった。ただし非常に残念ではあるが販売実績は無い。
情報所有館 : 国立科学博物館
架空配電設備を対象に、各種の作業を無停電(活線状態)で行うシステムとしてオペレータの負担軽減と作業効率の一層の向上を目指して、当社と九州電力株式会社の共同で、活線作業ロボットシステムPhase Ⅱを開発した。このシステムは、双腕のマニピュレータを車輌ブーム上に取り付け、操作装置をロボットベースから分離して車輌フレーム上に直接配置し遠隔コントロールできるようになっており、屋外に散在する各作業現場間を移動して高所作業を行うシステムである。また、センサ・ベース制御とマスタ・スレーブ制御を併用した人間協調形のシステムとなっており、そういった面で、各電力会社の同様のロボットの先駆者となった。
情報所有館 : 国立科学博物館
脳卒中などの脳血管疾患や心筋梗塞などによる意識障害、身体障害のある患者に対する早期リハビリテーションや高齢者などの運動機能回復、維持のためのリハビリテーションを目的として、看護師や医師などの医療スタッフが、簡単に安心して下肢のリハビリテーションを提供できる装置として、2000年にベッドと一体型のTEM(Therapeutic Exercise Machine)LX1が開発された。2003年にはベッドサイド型下肢運動療法装置TEM LX2が開発、発売された。
情報所有館 : 国立科学博物館
米国の現HelpMate社との技術提携等により、自走式のサービス搬送ロボットHelpMateを導入した。内部に電子地図データを持ち、センサ類で現在地を確認したり、障害物を回避しながら、目的地まで車輪走行移動する。病院などの一般施設でも利用できるようになった最初の自走式サービスロボットである。
情報所有館 : 国立科学博物館
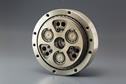
精密減速機RVは、第1減速部に平歯車、第2減速部にはエピトロコイド歯車を有した偏心揺動型の2段減速機機構であり、1985年に開発された。当時、産業用ロボットが抱えていた衝突時の破損問題や動作時の振動問題を、上記のユニークな機構により解決し、産業用ロボットの高精度、高信頼性を上げ、産業ロボットの発展に大きく貢献した。 現在では、産業用ロボットのみならず、工作機械、自動化設備にも採用されている。
情報所有館 : 国立科学博物館
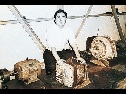
ハーモニックドライブを技術導入した株式会社長谷川歯車のHD事業部が本格的活動を開始して約半年後の1965年7月下旬に、国産初のハーモニックドライブの第1号機が完成した。記念すべき第1号機と長谷川喜一郎副社長(当時)の写真。
情報所有館 : 国立科学博物館
モートハンドは、オートローダシステムを構成する基本ハンドリングユニットとして安川電機が開発した産業用ロボットの一種である。昇降動作を行う昇降部(モートアーム)とワーク保持を目的とするつかみ機構部(モートフィンガ)及びガーダ上を横行するためのキャリア部から構成され、リフタ、ターンテーブルなどと組み合わせて使用し、オートローダシステムの中核となっていた。可搬質量にあわせてシリーズを多彩化し、小形軽量ワークに対する高速化と、重量物搬送に対処出来るようにした。
情報所有館 : 国立科学博物館
松下電器の量産技術の研究と自動化設備開発からスタートしたFA事業の代表商品が、電子部品実装機である。昭和42年8月、数ある電子部品の中で、最初に抵抗挿入機の開発を手がけ、翌43年、20種類の部品供給部を持ち、この供給部から任意の部品を取り出して挿入する新開発のランダムアクセス方式を採用した国産第1号機の挿入機(パナサート1号機、現在ブランドはパナソニックに統一)が、誕生した。以降、日本国内はもちろん世界各国の電子機器分野に広く導入されている。昭和52年には、「電子部品自動挿入機の開発と事業化による電子機器業界への貢献」が認められ、大河内記念生産賞授与の栄誉に輝いた。
情報所有館 : 国立科学博物館
マクロな指令に応じて、外界に適応しつつ多様な作業を実行する初めての統合型知能ロボットとして1970年の日立技術展で一般公開され、わが国における計算機制御によるロボット研究の先駆けとなった。組立図面を見ながら、作業の目的を理解し、机上の3次元物体(積み木部品群)から、個々の形状・位置・姿勢を認識し、組立に必要な部品を判断し、図面通りに組立てていくための手の動作手順を、自動生成する能力を持つ。
情報所有館 : 国立科学博物館