


「」 に対する検索結果 : 26828件
 前の10件 (25091-25100/26828) 次の10件

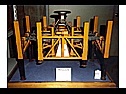
この潜水歩行ロボットは、水中の深い所や流れの速い所でも、海底の地形や地盤を、人間に代わって自由に調べることが出来るもので、本州四国連絡橋の瀬戸大橋の橋脚部である水深30~60m。潮流の激しい海底岩盤調査に使用された。(1/10模型)
情報所有館 : 国立科学博物館 
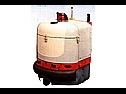
清掃ロボット(AV-S1)従来までの清掃ロボットは、1フロアの広域エリアに使用されており、清掃エリアは単一平面に限定されていた。しかしながら、高層ビル等の立体的な清掃空間でのニーズは、増えつつある。これに先んじて開発された本ロボットは、世界で初めてエレベータを用いた自動昇降の実用化に成功したものである。また、既存のエレベータの改造無しで昇降可能な機能を持つ。
情報所有館 : 国立科学博物館
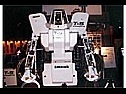
『水圧駆動の汎用大型超遠隔操作ロボット』 全高2.5メートル、全幅1.8メートルと大型で災害現場など危険な地域で人の代わりに作業することを想定した試作機である。上半身の動作に使用する駆動部に、建設機械などで一般的に使用される油圧システムではなく、環境面を考慮し、世界に例を見ない水圧駆動システムを採用している。操作はPHS回線などを利用し、安全な場所から遠隔操作で災害現場の復旧作業、有毒ガス等が発生する地域の現地調査などが期待できる。
情報所有館 : 国立科学博物館
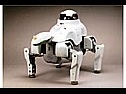
世界初の家庭用実用ロボット。留守宅の異常(人、音、におい、温度など)を番竜に搭載されているセンサーが検知し、外出中の持ち主の携帯に通報する。また持ち主は、テレビ電話機能つきのPHSによってリアルタイムの画像を見ながら遠隔操作ができる。2002年12月より50台の限定販売予約を開始し、家庭用ロボットとして初となる、メンテナンス体制、定期点検体制、納入時の運転教習体制などを整えた。
情報所有館 : 国立科学博物館
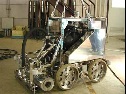
原子炉内において、部品保管プールクラッドの回収・除去作業を行う。水深3mまでの耐水圧があり、水中での作業が可能である。底部に堆積しているクラッド・スラッジ等を水中で吸引し、フィルタユニットで捕獲し、残水をドレンにより排水する。排水後はロールブラシで徐染し、高精度スキージで汚染水を集めポンプで回収する。作業人員の削減により、安全確保と作業効率化を図ることができる。
情報所有館 : 国立科学博物館
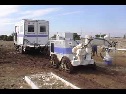
短期間での地雷除去を実現するため、地雷探知により除去作業を支援するロボットである。荒地、斜面を踏破できる不整地適応性を有し、2トン車に搭載できるサイズで、-20~+50℃の耐環境性を有する。先端に地雷センサを搭載したスカラ型アームで地雷を探知し、エアハンマー等を整備したマニピュレータで地雷露呈作業を行うこともできる。車体、アーム共に遠隔操縦が可能なので、作業員は地雷原から離れて探知作業が行える。
情報所有館 : 国立科学博物館
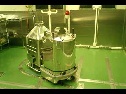
薬品工場において、薬品容器を連結・運搬するロボットである。この容器は薬品投入時約190kgにもなるが、製造ラインのスペース等の問題で人手により運搬されていた。本ロボットはこの製造ラインにおいて、磁気ガイドセンサ、光伝送装置等を用いた自律走行により容器を自動で搬送する。小型のため、コンベア等が使用できない工場内でも搬送システムとして有効である。本ロボットの導入により搬送作業員の省人化を図ることができる。
情報所有館 : 国立科学博物館
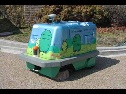
「実用化ロボットプロジェクト」において開発された屋外用清掃ロボットである、GPS,三角測量センサ、ジャイロセンサにより自律走行する。車体前部のサイドブラシでゴミを集め、車体中央のメインブラシで集めたゴミを車体後部のホッパーに吸い込む。また、ロボット間通信用のアンテナを搭載しており、3台が連携して清掃作業を行うことができる。愛知万博期間中、6ヶ月にわたり実証試験及び会場の清掃作業を行った。
情報所有館 : 国立科学博物館
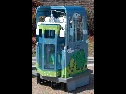
「実用化ロボットプロジェクト」において開発された屋外用ゴミ箱交換ロボットである。GPS,三角測量センサ、ジャイロセンサにより自律走行する。垂直多間接構造のアームを搭載し、先端のシャッターでゴミ箱をつかみ・離しを行う。このアームはリンク機構により先端部を常に水平に保てる。ロボット間通信アンテナにより、2台が連携してゴミ箱回収・設置作業を行う。愛知万博期間中、6ヶ月にわたり実証試験及び会場のゴミ箱交換作業を行った。
情報所有館 : 国立科学博物館
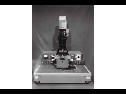
半導体製造のフォトリソグラフィ工程で、原板(フォトマスク)のパターンをウエーハに等倍で露光する日本で初めての投影方式の装置。この装置の発売以前はフォトマスクとウエーハを密着させて光をあてるコンタクト方式が使われていたが、この方式では高価なフォトマスクに損傷が発生した。投影方式では、フォトマスクに損傷が発生しないためコストダウン、歩留まり向上に大きく寄与した。
情報所有館 : 国立科学博物館


