


「」 に対する検索結果 : 26828件
 前の10件 (25081-25090/26828) 次の10件

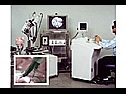
患者への負担を小さくする低侵襲手術支援システムとして、直系10㎜の外筒内に3本の微細のマニピュレータ(直径3mm、3自由度、先端位置決め精度20μm)と内視鏡(直径4mm)とを備える脳外科用手術支援システムを開発し、2002年8月、脳外科手術分野で世界初の臨床試用に成功した。
情報所有館 : 国立科学博物館 
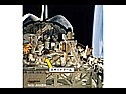
日本実験棟「きぼう」向のロボットアームの事前実証試験として、スペースシャトルで1997年に打ち上られ、宇宙空間で所期の成果を得た細密作業ロボットとしては世界初の宇宙ロボットアーム。特徴:1.スペースシャトルに搭載し、約2週間、宇宙空間で細密作業のデモ試験を実施。2.スペースシャトル船内からの宇宙飛行士の遠隔操作により、ドア開閉、機器交換作業や地上からの遠隔操作実験を実施。3.全長1.5m、6関節型。
情報所有館 : 国立科学博物館
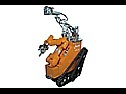
1.屋外からの遠隔操作で災害現場へ移動し、復旧作業支援を行える。2.可変形状型クローラおよび複数種のセンサにより、狭あいな建屋内の通路、階段、段差、堰等の走行を実現。3.立体視対応全体監視カメラと作業用ツール搭載カメラにより、作業性向上。4.遠隔自動交換可能な特殊専用ツールを複数台搭載し、作業範囲を拡大。ドア開け、バルブ操作から特殊試料採取作業までの幅広い作業に対応。
情報所有館 : 国立科学博物館
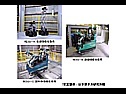
原子力施設での事故発生時、人に代わって事故現場の様々な情報を収集するためのもので、役割に応じて使い分ける下記の3種4台のロボットから構成される。1.RESQ-A(初期情報収集用):小型軽量で人が持つこともでき、初期情報を迅速に収集する。2.RESQ-B(詳細情報収集用):40゜階段などを踏破して、放射線量、温湿度、距離、風向・風速など多種多様な計測を行う。3.RESQ-C(試料等情報収集用):2本のアームを使用して気体、液体、固体の試料採取などを行う。
情報所有館 : 国立科学博物館
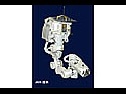
軌道上で既に一部建設が進められている国際宇宙ステーション上に、日本実験棟「きぼう」向のロボットアームとして開発。2007年(調整中)スペースシャトルで打上予定。特徴:1.宇宙ステーション上で10年以上運用される国内初の細密作業ロボットアーム。2.「きぼう」船内からの宇宙飛行士の遠隔操作により、船外での宇宙実験に活用予定。3.全長1.9m、質量200kg、6関節型。
情報所有館 : 国立科学博物館
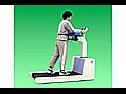
シニア向けの歩行訓練機である。訓練者が歩く歩行部を左右に分かれた2本のベルトで構成し、2本のベルトを独立に動作させる。ベルトの動作モードには、設定した速度で動く定速モードと訓練者の蹴り力に追従する負荷モードがある。これにより、症状に合わせた歩行訓練が可能である。また、片方のベルトを急発進・急停止させて転倒刺激を発生することにより、転倒予防訓練を行うことができる。
情報所有館 : 国立科学博物館
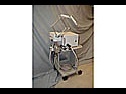
本装置は、執刀医自身が術具を持ったまま内視鏡保持と視野の移動を行うことで、より効率よく内視鏡下手術を進めることを可能にするものである。特徴:1.術者による内視鏡視野の移動が自在。2.安定した視野を提供。3.動作中の体内深部方向への移動がない安全設計。4.ズーム機能により内視鏡先端の汚れの付着を抑制(オプション機能)。5.既存の内視鏡にも対応可能(オプション機能)。
情報所有館 : 国立科学博物館
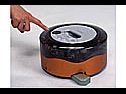
2003年5月に試作機の技術発表。特徴:1.日本の家屋に合った、世界最小「直径250mm」のコンパクトボディ。2.部屋の隅々までとどく「可動吸口」を採用し、掃除機としての実用性を徹底追及。3.「自動地図生成機能」と「スパイラル走行パターン」により、ゴミ残しの少ない走行を実現。4.「充電ゴミ捨てステーション」との自律ドッキング機能により、約1ヶ月間ごみ捨て不要。
情報所有館 : 国立科学博物館
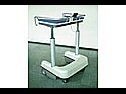
脚力が低下した方の歩行を電動でアシストする歩行機である。使用者がサポータを持って歩こうとすると、内蔵の力センサで進む方向を検知し、左右のモータを独立に制御して使用者に合わせて移動する。装置の動き易さを調整できるので、使用者の歩行能力や症状に合わせて歩行を補助することが可能である。さらに、電動の昇降機能により椅子やベッドからの立ち上がりや着座を補助することができる。NEDOの委託を受けて開発したものである。
情報所有館 : 国立科学博物館
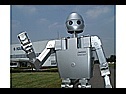
isamu(イサム)は航空・機械事業部/RoboCraftのヒューマン・インタラクティブ・モーション・コントロール技術を集積し開発された人間型ロボットである。東京大学の井上・稲葉研究室で開発された「H6」及び「H7」の歩行制御システム技術を継承しており、ジョイスティックによる可変速度2足歩行、25cm程度の段差の昇降、視覚センサを利用した人物の判定、手部グリッパによる任意把持力の設定が可能である。主な特徴:1.最大約2km/h(0.56m/s)の可変速度2足歩行が可能。2.ジョイスティックによる任意方向の移動が可能。3.つま先軸の追加により、歩行速度と階段登坂能力が増大。4.画像センサにより距離感の認識や人物の判定が可能。5.握力センサにより任意の把持力が設定可能。6.航空機の設計・製造技術を応用し、軽量高剛性を実現。7.川田工業製のオリジナル小型・高出力モータドライバを搭載。
情報所有館 : 国立科学博物館


