


「」 に対する検索結果 : 26828件
 前の10件 (25071-25080/26828) 次の10件

自律型知能移動ロボット。1984年(昭和59年)日立技術展に出展。特徴:1.形状可変形クローラ機構及び走行環境センシングによる階段、段差の自律踏破。2.パターンマッチング方式画像認識により走行路面を識別し建屋内を自律走行。3.力制御機能を持つ6軸マニピュレータによりドア開閉等の自律作業実施。
情報所有館 : 国立科学博物館 
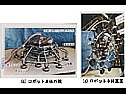
このロボットは、球形ガスホルダ溶接部の遠隔検査を目的に開発された国内初のロボットである。ロボットは、円形の内外フレームの組み合わせから成り、片フレーム8個、合計16個の真空吸盤を備えている。ロボットの移動は走行、旋回により行い、内側に搭載した超音波プローブのX軸、Y軸の走査により、超音波探傷試験を実施できる。
情報所有館 : 国立科学博物館
昭和58年(1983年)より、開発に着手。昭和60年(1985年)に、世界最大の家電専門国際見本市であるドイツ「ドモテクニカDomotechnica)」に試作機を出品。特徴:1.超音波レーダーとジャイロを用いた位置検出機構。2.障害物地図と走行地図を作成し、部屋内をくまなく清掃。
情報所有館 : 国立科学博物館
2足歩行ロボット開発へのメーカー参入第一号。早稲田大学との共同開発。筑波万国博EXPO'85政府館に展示。特徴:1.動力源(電源)以外の全ての機能をロボット。本体に搭載した、自立形2足歩行ロボット。2.全高:1.4m、脚長:0.9m、質量:120kg。3.油圧駆動:全12自由度(各脚6自由度)。4.準動歩行(1歩約10秒)で安定に移動。万博期間中60km以上を無事故で踏破。
情報所有館 : 国立科学博物館
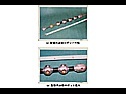
このロボットは、複数の球体をフレキシブルカプリングで連結することで、屈曲部のある配管内を移動して検査することが可能である。球体は、駆動用、誘導用、センサ用等の各種機能を持つものを複数準備し、用途に応じて任意に編成して、各種検査作業に対応可能な特徴を有している。
情報所有館 : 国立科学博物館
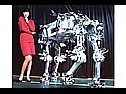
通商産業省(現経済産業省)大型プロジェクト「極限作業ロボット」(1983~1990)に於いて、原子力プラント内での床面移動技術の要素技術として開発したプロトタイプ。特徴:1.脚長0.9m、総重量300kg。2.間接:24自由度、内12自由度が油圧駆動。3.動歩行により平地を移動:最大歩行速度:2.5km/h。4.階段、段差を静歩行にて踏破。
情報所有館 : 国立科学博物館
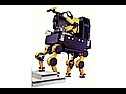
通商産業省(現経済産業省)大型プロジェクト「極限作業ロボット」(1983~1990)に於いて、原子力プラント内作業を目標として開発したトータルシステム。日立はこの内、脚移動機構を開発。特徴:1.寸法質量:1270L×715W×1880H、約700kg。2.移動方式 間節型4脚歩行方式(電動駆動)。3.自律に支援された遠隔操作ロボット。4.階段、堰、扉の通過が可能。
情報所有館 : 国立科学博物館
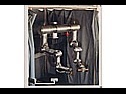
このマニピュレータは、双腕型の多関節マニピュレータで、関節要素及びハンドが交換できる構造を有する。マニピュレータが、アームの関節数や関節配置を変更して、配管などの障害物を自動的に回避したり、作業内容に応じてハンドを自動交換できる特徴を有している。
情報所有館 : 国立科学博物館
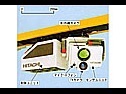
このロボットは、原子炉格納容器内のようにプラント運転中は人が立ち入ることが困難な場所の監視を可能にする。ロボットには、ズーム付TVカメラ、赤外線カメラ、マイクロフォンなどの各種センサを搭載し、狭い場所でも移動・監視が可能なように小型化を図っている。
情報所有館 : 国立科学博物館
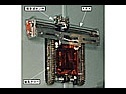
この検査ロボットは、原子炉圧力容器などの壁面に吸着移動して超音波探傷試験を行うロボットである。ロボットの自重を壁面に吸着する磁石片全体に分散して伝達する「負荷分散型磁気クローラ機構」を用いることで、ロボットの壁面吸着力を高めている。従来に比べて、小型化・高速化が容易で、軌道が不要なことから、検査範囲の拡大を図ることができる。
情報所有館 : 国立科学博物館


