


「」 に対する検索結果 : 26828件
 前の10件 (25061-25070/26828) 次の10件

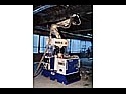
鉄骨造の建物の耐火被覆吹付作業は、粉塵が発生する中で行う典型的な悪環境作業である。そこで、清水建設はそのロボット化の研究開発に着手し、昭和57年に建設作業用のロボットの第1号として発表された。これは世界で初めての建設作業用ロボットということで話題になり、国内外で高い評価を受けた。このロボットに続いて、建設業界では、数多くの建設作業用ロボットが開発されることとなった。
情報所有館 : 国立科学博物館 
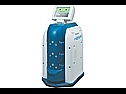
人が存在し活動する空間で、自在に移動し働くことができるロボットの製品国産第1号である。走行経路を決定するためのテープや誘導線は不要で、人やモノを回避しながら目的地に向かって移動を続ける。人に受け入れられやすいヒューマンインターフェースやデザインも配慮され、今後、人間の活動を支援する自律型サービスロボットの可能性を拓く製品である。
情報所有館 : 国立科学博物館
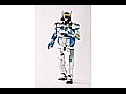
HRP-2は、経済産業省が1998年から5ヶ年計画で実施した「人間協調・共存型ロボットシステムの研究開発」【プロジェクトリーダー 井上 博允教授(当時東京大学)】(HRP:Humanoid Robotics Project)の一環として、新エネルギー・産業技術総合開発機構(NEDO)から財団法人製造科学技術センター(MSTC)への委託、産総研との共同研究により開発された人間型ロボットの最終成果機である。共同開発の分担は、川田工業が主担当として設計製作を行い、産総研知能システム研究部門ヒューマノイド研究グループが全体仕様設計、安川電機が腕部仕様設計、産総研知能システム研究部門3次元視覚研究グループ及び清水建設が視覚部仕様設計を行った。主な特徴:1.身長154cm、体重58kg、腰2軸を含む30自由度と、軽量多自由度を実現。2.股関節が片持ち構造で隘路歩行可能。3.高密度電装系実装によるバックパックのない外観。4.不整地歩行、転倒制御、転倒回復動作の実現。5.オープンアーキテクチャで、ユーザによるソフトウェア開発が可能。
情報所有館 : 国立科学博物館
重量約220kgの中型自律型海中ロボットのプロトタイプ一号機。日本の自律型海中ロボット研究開発に先鞭をつけた。
情報所有館 : 国立科学博物館
マクロな指令に応じて、外界に適応しつつ多様な作業を実行する初めての統合型知能ロボットとして1970年の日立技術展で一般公開され、わが国における計算機制御によるロボット研究の先駆けとなった。組立図面を見ながら、作業の目的を理解し、机上の3次元物体(積み木部品群)から、個々の形状・位置・姿勢を認識し、組立に必要な部品を判断し、図面通りに組立てていくための手の動作手順を、自動生成する能力を持つ。
情報所有館 : 国立科学博物館
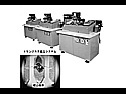
世界最初のパターン認識による全自動トランジスタ組立システム(昭和48年)。0.4mm角~0.6mm角程度の微小なトランジスタチップに対し、その表面パターン画像から電極位置を自動認識し、そこと外部リード端子との間を金線によって自動配線するものである。最大50台の自動組立機を小型計算機により群制御し生産を実施。電極位置の最短認識所要時間は0.066秒。
情報所有館 : 国立科学博物館
視覚・触覚を用いた初の工業用知能ロボット。コンクリート型枠用のボルト自動締緩を行う。1974年、米国IR-100Award受賞。1982年、米国SME:Outstanding Developments of SME's Half Centuryに選定(1973年度分)。特徴:1.移動する型枠側面のボルト、リブ、タイヤを実時間で高速に認識する視覚技術。2.視覚による認識結果を触覚によって再確認し補完する技術。
情報所有館 : 国立科学博物館
国産初のアーク溶接用ロボット。昭和50年(1975年)度日刊工業新聞社10大製品に選ばれた。形式:直交座標型6軸ロボット。駆動方式:電気油圧サーボ方式。現在の産業ロボットと同等の機能を有する上に、当時としては画期的な機能である近接型磁気センサによるティーチ軌道自動修正機能を有していた。
情報所有館 : 国立科学博物館
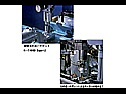
組立作業の中でも作業者の熟練を要する隙間がミクロンのオーダの精密はめあい作業の自動化を目標にロボットの柔軟手首機構と力感覚制御により、はめあい対象物穴位置の探索と挿入動作を制御する方式を開発した。1976年、研究功績表彰科学技術庁長官賞。1976年、電機工業技術功績表彰進歩賞論文。はめ合い対象の径が数10㎜、隙間10μmの、圧縮機やモータ固定子の自動組立作業を達成した。
情報所有館 : 国立科学博物館
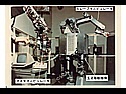
伸縮機能を備えた5足の移動機構に6自由度のマスタ・スレーブタイプのマニピュレータを搭載した自走式のマニピュレータである。この5足の伸縮機能により、段差、スロープ及び階段の昇降を可能としており、作業が必要な場所に遠隔でスレーブマニピュレータを運んで作業を実現できる。
情報所有館 : 国立科学博物館


