


「」 に対する検索結果 : 26828件
 前の10件 (25051-25060/26828) 次の10件

普及版日常活動型ロボット。コミュニケーションに必要なセンサと、ゼスチャが可能な関節を持ち、内蔵PCによる自律移動が可能。これまでにロボットを扱ったことのない人でも、簡単にロボットの動作を作製することが可能なソフトウェア・ロボビーメーカーと、開発用ライブラリが付属する。制御OSにはWindowsを採用しており、汎用性の高い等身大ヒューマノイドロボットプラットフォームとして広く普及している。
情報所有館 : 国立科学博物館 
小型ヒューマノイドロボット。全身に23個の関節と、二軸加速度センサ、全方位視覚センサを持ち、また高度なセンサ処理と動作制御が可能なCPUボードを内蔵している。各種センサからの情報に従って完全自律で行動することが可能になっており、ロボットの国際競技会ロボカップ2004(リスボン、ポルトガル)で優勝している。センサ処理・動作制御開発用のプログラムライブラリと共に販売をしている。
情報所有館 : 国立科学博物館
テレビカメラからの水中情報により行動を決定することのできる世界初の自律型海中ロボット試験機。ロボットの高知能化に貢献する。1994年までに2機製作される。
情報所有館 : 国立科学博物館
動力を使わず、グライディングすることによって上昇下降する世界初の自律型海中ロボット。小型軽量で、300mまでの深度を往復して駿河湾にて水質調査を行う。2000年代になって同様なグライダーの開発が米国を中心に盛んになる。
情報所有館 : 国立科学博物館
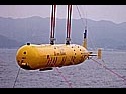
閉鎖式ディーゼルエンジンからの電力を利用した世界初の自律型海中ロボット。プロトタイプ。1998年12時間70km連続潜航、2000年、手石海丘の全自動観測に成功。全長8m、空中重量5tonの大型機。
情報所有館 : 国立科学博物館
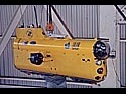
世界初の湖沼観測用ロボット。水中顕微鏡などの観測装置を搭載し、琵琶湖の湖水を継続的に調査している。これをモデルに同型機がダム湖観測用に3機製作された。
情報所有館 : 国立科学博物館
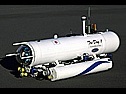
レーザ測距装置やスキャニングソナーなどの環境観測装置を積み、テレビカメラからの水中情報により行動する自律型海中ロボットのプロトタイプ。4自由度の運動を制御で、2004年釜石湾口防波堤の全自動観測に成功する。
情報所有館 : 国立科学博物館
世界初の熱水地帯を観測する航行型中型ロボットのプロトタイプ。2004年ロタ海底火山を観測する。
情報所有館 : 国立科学博物館
緊急災害復旧時にバックホウの運転席に遠隔操縦ロボットを取り付け、ロボットを無線で遠隔操作することにより、バックホウを遠隔操縦化する。ロボットはユニットに分解して容易に運搬可能、バックホウに短時間で取り付け可能などの特徴がある。
情報所有館 : 国立科学博物館
MARCAS-Ⅲは、800馬力相当の動力をもつ大型水中ロボットである。水深2,500mまで水中を自由に浮遊でき、ケーブルを海底下3mに埋設するハイパワーのウォータージェット設備やケーブルカッター等のツールを操作するマニュピレータを持ち、日本と世界各国とを繋ぐ光海底ケーブルの調査・修理・埋設用として活躍している。
情報所有館 : 国立科学博物館


