


「」 に対する検索結果 : 26836件
 前の10件 (15431-15440/26836) 次の10件

ロボットの開発・製造・試験・出荷までの総合機能を完備した高効率・一貫生産の工場として構想され、延床面積1万400㎡、月産能力1000台という、ロボット工場としては世界最大級として1990年に完成した。ロボットがロボットをつくる工程の見学コースをもうけ、いわゆるロボットセンタとしての役割を果たすため、「モートマンセンタ」と名付けられた。1990年10月22日には、天皇・皇后両陛下が、本格的に稼動を開始したばかりのモートマンセンタをご視察された。
情報所有館 : 国立科学博物館 
DCサーボモータからACサーボモータ化への流れを受けて、当社はACサーボモータを1983年に発売した。発売当初は小容量機には希土類のプラスチックマグネット、中容量機にはフェライトマグネットが主に使われていた。その後、1990年代に起こったダウンサイジング化の要求にこたえるため、最先端の高性能ネオジムマグネットを全面的に採用したΣモータを発売した。このΣモータは三つのキーテクノロジーが込められていた。一つは先述した高性能ネオジムマグネットの早期採用であり、第二は高密度巻線であり、第三には、この高密度巻線を可能にした分割コア方式である。Σモータは体積で従来比半減を達成し、小型軽量・高速化・動作範囲の拡大といった面でロボットの性能向上に大きく寄与した。また、Σモータの分割コア方式は、世の中の多くのモータの生産方式を変革させてしまうほどのインパクトを与えた。
情報所有館 : 国立科学博物館
1. ティーチングのし易さ、およびワークの上方から作業の出来る直交型の産業用ロボットをアーク溶接用に特化したものである。2. 厚板溶接(特に建機(パワーショベル)部品)の溶接に適した周辺装置を装備していた。すなわち、常に溶接線が下向き溶接になるようにワークの位置を自由に変えるサーボ軸ポジショナ、ワークの長さによりポジショナの位置を変えるポジショナ走行装置(当時、一般的には走行装置はロボットとは別の制御盤から制御されており、ロボットの制御盤から周辺装置をサーボ制御するものは珍しかった)。3.厚板溶接の場合は溶接品質(溶け込み)が重要であり、そのため溶接ワイヤを溶接継手に対して常に適切な位置に持っていく必要がある。そこで、溶接ワイヤを用いたタッチセンサや溶接電流の検出により溶接位置を検出するアークセンサを各種装備していた。4. 建機部品の場合、部品精度が悪くて開先継手形状が均一でない場合が多く、3. 項の各種センサでは対応しきれず、従来はロボット化(自動化)が困難であった。本システムでは開先幅を自動検知し追従できる「開先幅センサ」を装備し、従来不可能であったワークのロボット化(自動化)を実現した。その他、「アークスタート繰り返し機能」や「ワイヤ溶着自動処理機能」など、ロボット・チョコ停防止(自動運転率向上)の機能も特徴であった。
情報所有館 : 国立科学博物館
アーク溶接の溶融部は重力の影響を受けることから、被溶接物をロボットで把持し、他方のロボットで溶接トーチを持たせ、溶接線の傾きが一定となるように、協調させて制御することにより、高品質な溶接が実現できる。こうしたアーク溶接ロボットの協調制御と、教示時にも協調させる連動手動操作の制御とをシンクロモーションとして世界に先駆けて開発した(1991年11月)。シンクロモーションを搭載した製品は既に1千台以上も開発・生産し、高度な接合品質が求められる高圧力容器や原子力関係の部品等の溶接に大いに活用されている。重要部品の安定生産に貢献すると共に、検査や手直し等の工数を減少させ、省エネルギー化にも画期的な効果をもたらしている。
情報所有館 : 国立科学博物館
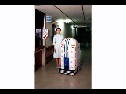
米国の現HelpMate社との技術提携等により、自走式のサービス搬送ロボットHelpMateを導入した。内部に電子地図データを持ち、センサ類で現在地を確認したり、障害物を回避しながら、目的地まで車輪走行移動する。病院などの一般施設でも利用できるようになった最初の自走式サービスロボットである。
情報所有館 : 国立科学博物館
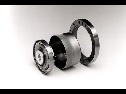
CSFシリーズハーモニックドライブは新歯型理論IH歯型を採用したCSSシリーズの優れた性能-高強度・高剛性・高精度をそのまま凝縮し、軸方向の長さを約1/2に短縮し、容積の低減を行い大胆なコンパクト化を図った。省スペース、トータルコストの節減といったニーズに対応。組み込み易さを考慮したユニットタイプを同時に発売する。
情報所有館 : 国立科学博物館
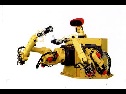
2本腕を持った産業用知能ロボットのプロトタイプ。左右の腕はそれぞれ1軸の冗長自由度を持った7軸構成を採用し、複雑な作業を可能にしている。頭部に3次元ビジョンセンサを、手首に力センサを搭載し、組立作業などを行うことができる。その形がガマ蛙に似ていることから「ガマ公」の愛称で呼ばれる。
情報所有館 : 国立科学博物館
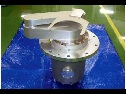
半導体製造装置において真空チャンバ内でウェハーを搬送するための真空ロボット。ウェハーサイズが6インチから8インチに移行する時代に開発したモデルであり、当社真空モータ技術を駆使した完全真空モータの採用とダイレクトドライブにより信頼性を大きく向上させた。
情報所有館 : 国立科学博物館
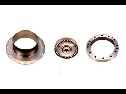
SHFシリーズハーモニックドライブはCSFシリーズの特徴を生かし、フレクスプラインをユニークなシルクハット形状にすることで大口径中空穴・扁平形状を実現。ロボットにおけるケーブル等を中空穴を利用して通す構造などのニーズに対応した。
情報所有館 : 国立科学博物館
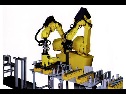
2本腕を持った知能ロボットが小型ロボットを自動的に組み立てる、世界初の「ロボットがロボットを組み立てる」システム。知能ロボットは、各6軸の2本の腕がリニアモータ上を別々に走行し分離合体する構造を持つ。手首に3次元ビジョンセンサと力センサを搭載し、モータ、減速機、ベアリング等を組み付け、小型ロボットを精度よく組み立てる。
情報所有館 : 国立科学博物館


