「」 に対する検索結果 : 26836件
 前の10件 (15421-15430/26836) 次の10件

1982年、人間の両腕による組立作業動作を、そっくりロボットに置換える事を目的に2腕協調ロボットFAROT-M6(写真1)が世界で最初に開発された。人間の腕を模して、全長500mm、6自由度を持つ。3次元空間上での精確な位置決め、把持センサー(写真2)、2腕協調作業用シーケンス、動的干渉の回避など、ロボットの組立動作に関わる必要技術の基礎を築いた。
情報所有館 : 国立科学博物館 
従来、ロボットは高価で、大手メーカに採用されるに留まっていたが、本機は、価格/機能を大幅に改善し、中小のメーカへ(溶接)ロボットを普及させる先駆けとなった。また、ダイレクトティーチングを導入し、簡単に操作できる特徴も、普及の背景となった。
情報所有館 : 国立科学博物館
1. 当時としては珍しい全回転駆動タイプのロボットを逆さまに吊り下げたものである。ロボット単体ではなくワークの姿勢を変えるポジショナやロボットの位置を変える走行装置をロボットの周辺軸として、ロボット制御盤で制御していた。(当時、一般的には走行装置はロボットとは別の制御盤から制御されており、ロボットの制御盤から周囲装置をサーボ制御するものは珍しかった。)2. 厚板溶接(特に建機(パワーショベル)部品)の溶接に適した周辺装置を装備していた。すなわち、常に溶接線が下向き溶接になるようにワークの位置を自由に変えるサーボ2軸ポジショナ、長尺ワークを溶接するためのロボット走行装置等。3. 厚板溶接の場合は溶接品質(溶け込み)が重要であり、そのため溶接ワイヤを溶接継手に対して常に適切な位置に持っていく必要がある。そこで、溶接ワイヤを用いたタッチセンサや溶接電流の検出により溶接位置を検出するアークセンサを各種装備していた。4. 建機部品の場合、部品精度が悪くて開先継手形状が均一でない場合が多く、3項の各種センサでは対応しきれず、従来はロボット化(自動化)が困難であった。本システムでは開先幅を自動検知し追従できる「開先幅センサ」を装備し、従来不可能であったワークのロボット化(自動化)を実現した。その他、「アークスタート繰り返し機能」や「ワイヤ溶着自動処理機能」など、ロボット・チョコ停防止(自動運転率向上)の機能も特徴であった。
情報所有館 : 国立科学博物館
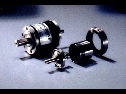
マイクロハーモニックドライブはモジュール0.084という最小の歯車加工技術と、厚さ86μmの超薄肉切削加工技術の集結により誕生した、外径φ20mmのハーモニックドライブ。両軸型ユニットタイプとして開発。速比は1/50、1/80、1/100をシリーズ化。
情報所有館 : 国立科学博物館
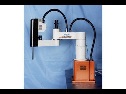
スカラロボットの形式は、スカラ型の発表以来、それぞれのロボットメーカーから種々提案され、それぞれの特徴をアピールして市場の評価の固まるのを待っていた。SSR-H503N-MZは、リスト部上下Z軸の軽量高速のメカ部と、本格的マルチタスク、並列処理機能を備えたコントローラ部とのバランスの良さ、それによるコストパフォーマンスの高さが圧倒的に市場に受け入れられ、それ以前に提案されたスカラロボットの形式に一定の方向を与える事になった。
情報所有館 : 国立科学博物館
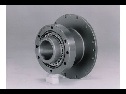
SH型ハーモニックドライブはフレクスプラインがユニークなシルクハットの形状をしたカップ型コンポネントで、標準のカップ形状のCS型と同様の優れた性能を持つ。独特な構造により、フレクスプライン内部にモータやセンサ類を内蔵したり、他の駆動軸を貫通させたりすることが可能。
情報所有館 : 国立科学博物館
高速チッププレーサFCP-Ⅲ。メカニカルなカム動作とNCサーボシステムを融合して、0.25秒のサイクルタイムを達成したメカトロニクスの傑作である。高速マウンタに業界で初めて画像処理を採用した。デバイステーブルを2分割し、無停止パーツ補給をできるようにした。タレットタイプ高速チッププレーサの業界ディファクトスタンダードとなった。
情報所有館 : 国立科学博物館
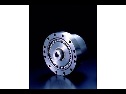
CSSシリーズハーモニックドライブは新歯型理論IH歯型の考案により誕生。精密制御用として最も適した歯型を追求して開発された。これにより高い位置決め精度と回転精度に加え、更に強度・剛性・寿命が2倍に飛躍的に向上。産業用ロボットなど高い位置決め精度と振動のない精密な速度コントロールへの更なる対応を目的に開発。
情報所有館 : 国立科学博物館
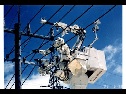
架空配電設備を対象に、各種の作業を無停電(活線状態)で行うシステムとして、オペレータの負担軽減と作業効率の一層の向上を目指して、当社と九州電力株式会社の共同で、活線作業ロボットシステムPhaseⅡを開発した。このシステムは、双腕のマニピュレータを車輌ブーム上に取り付け、操作装置をロボットベースから分離して車輌フレーム上に直接配置し遠隔コントロールできるようになっており、屋外に散在する各作業現場間を移動して高所作業を行うシステムである。また、センサ・ベース制御とマスタ・スレーブ制御を併用した人間協調形のシステムとなっており、これらの面で、各電力会社の同様のロボットの先駆者となった。
情報所有館 : 国立科学博物館