「」 に対する検索結果 : 26836件
 前の10件 (15391-15400/26836) 次の10件

油圧機器部品の機械加工工程を、機械加工装置及びユニメートで自動化した自動化システム。現在の機械加工自動化システムの原型であり、ロボット走行装置を付加して機械加工装置台数を増やして、自動化範囲を広げたりするバリエーション展開につながった。
情報所有館 : 国立科学博物館 
ロボットは複雑に入り組んだ橋桁の間でアームを動かすため、アームの姿勢に制限が少ない6軸垂直多関節型である。また、動作範囲を広くするため、アームを移動台車に搭載している。台車は8本のクランプ装置を有しており、橋梁からぶら下がりながら尺取り虫型の移動を行う。CADに格納した橋梁とロボットの設計データを用い、衝突チェックを行いながら動作プログラムをオフラインで作成する。
情報所有館 : 国立科学博物館
沸騰水型原子力発電設備の制御棒駆動機構(CRD)の保守点検作業に使用されるロボット。①昇降装置の位置合わせ、②専用ボルト脱着機による取付ボルトの緩め、③CRDハウジング内の排水処理、④CRDの引き抜き、⑤CRDの横転・専用台車で保守室に遠隔自動で移送等が可能。状況に応じて、「自動運転」、操作員による「遠隔運転」及び、主要な動作については直接交換機から「手動運転」が可能。
情報所有館 : 国立科学博物館
センサを搭載してモノレール上を走行しながら、走行炉上の点検監視を行うロボット。3軸雲台上にTVカメラ、赤外線カメラ、マイクロホン、放射線検出器、煙検知器、電磁波検出器を搭載し、これらの信号を総合的に判断し自動で異常の検出を行うことが可能である。210×970×510mm、重量は35kg。
情報所有館 : 国立科学博物館
マニピュレータを搭載し、階段昇降可能な保全作業ロボット。特殊車輪を採用した走行8自由度、マニピュレータ9自由度を有しプラント内を移動しマニピュレータで保全作業を行う。寸法740×1600×1187mm。質量360kg。走行速度は15m/min。
情報所有館 : 国立科学博物館
電動垂直多関節型のスポット溶接ロボットとして、日本国内で初めて商品化し、その後に各社より登場したスポット溶接ロボットの基本モデルとなった。省スペース・省エネ・高信頼性の点が、自動車メーカーより高く評価され、それまでの油圧式にかわり、スポット溶接ロボットとして自動車メーカーの車体工場に広く普及し、1980年、81年のロボット普及元年の一翼を担った。
情報所有館 : 国立科学博物館
チキン自動むね肉脱骨メカトロ「イールダス」。チキン胸肉脱骨処理能力1,500羽/時間。丁寧な脱骨処理により、お肉の歩留まりが向上している(大きく)。
情報所有館 : 国立科学博物館
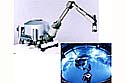
原子力プラントの原子炉容器(R/V)は、超音波探傷検査(Ultrasonic Testing)によりその健全性が確認されているが、この検査はこれまで頑丈なフレームで構成される大型装置で行われていた。しかし、その取扱いに多くの時間を要していたため、検査時間の大幅短縮を達成すべく、小型軽量で水中自航行方式を採用した検査装置であるA-UTマシン(Advanced-UT Machine)を開発した。本装置は、先端に検査プローブを有する7軸アームを搭載した水中航行台車と、レーザー光による3次元計測でR/V内を自由に航行する台車位置を正確に標定する位置標定装置とで構成され、1995年より実機R/Vの超音波探傷検査工事に使用されている。〈仕様〉1.外形寸法:1.5m四方(マニピュレータ収納時)、2.重量:300kg(気中)・0kg(水中)、3.動作速度:300mm/sec(潜水)・200mm/sec(航行)・100mm/sec(壁面移動)、4.探傷スキャニング速度:100mm/sec。
情報所有館 : 国立科学博物館
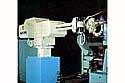
省力・自動化が急速に進展するに従って、複合作業や同じ作業でも多くの個所での作業を1台のロボットで行いたいといった自動化が身近な課題となりつつあった当時、よりフレキシブルな機能を有するロボットとして、全電気式の産業用高機能ロボットMotomanが開発された。一般にロボット駆動源として「油圧」がポピュラーであった時に、「電気」を使用した事は画期的であった。動作軸の構成は、円筒座標方式であり、腕の上下・前後・左右と手首のひねり・ふりの5自由度を持ち、各軸ともDCサーボモータで駆動されていた。非常にやわらかな動作ができるとともに、ティーチングプレイバック制御や多くの動作点をプログラムできるなど、複雑な動作を必要とする作業や頻繁に段取り換えを行う作業の省力・自動化には最適であった。ただし非常に残念ではあるが販売実績は無い。
情報所有館 : 国立科学博物館