


「」 に対する検索結果 : 26836件
 前の10件 (15381-15390/26836) 次の10件

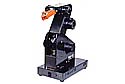
RM-101は我国初の教育・研究・ホビー用の小型(マイクロ)ロボットである。ハンド開閉を含め同時6軸制御のデスクトップタイプのロボットで本体重量は10kg、駆動にはステッピングモータを採用、プログラミングには当時普及しつつあったパソコンを使用した。本格的な産業用ロボット導入前のシミュレーションやパソコン教育のための格好のツールとして教育研究現場で広く採用され、ロボットを身近な存在にした。
情報所有館 : 国立科学博物館 
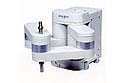
RP-1AHは“小さな部品を扱う小さなロボット”という新しいコンセプトに基づいた小型産業用ロボットである。5節閉リンク構造の軽量高剛性なアームにより高速高精度動作を実現した。本体質量12kg、設置面積A5サイズでコンパクトな生産装置を実現可能である。本ロボットは、電子部品の実装、微小部品の整列・組立、シール材の高速塗布、キースイッチ検査など、従来のロボットでは不可能であった作業に適用されている。
情報所有館 : 国立科学博物館
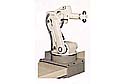
RV-K10は、わが国初の機械加工用に特化したフラットな走行台上を高速走行(3m/s)する専用ロボットであり、複数の工作機械間でのハンドリングができる。マニュピレータ部は、ダブル並行リンクの採用で全高を人の目線より低く抑え、走行台は、リニアモータの採用で高速走行を可能にするとともに、メンテ性・清掃性を高めた。複合機化する機械加工ショップでの工程間搬送分野でのロボット普及に大きく貢献した。
情報所有館 : 国立科学博物館
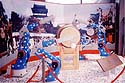
元和3年頃から始まり、昭和33年に福岡県無形民俗文化財に指定された「小倉祇園太鼓」を滑らかで勇壮なバチさばきで演出するロボット「MOTOMAN-SK6」。技術革新に伴い、ロボットの動きが人間の動作に近づいてきた為、細やかな動作が可能となった。2台のロボット制御盤を用いて、4台のロボットを操作する。アミューズメントの世界に招待する形で、ロボットと人間の協調・共存が実現することを表現している。
情報所有館 : 国立科学博物館
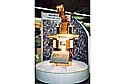
油圧式ロボットが主流であった。1977年に安川電機が日本で初めて、電気式ロボットの開発に成功し、製品化した全電気式垂直多関節ロボット「MOTOMAN-L10」である。5軸タイプで可搬質量は、10kg。起動時間の短縮と、保守作業の効率化を飛躍的に実現し、自動車部品の溶接に使用された。現在では、数多くの後継機種が、製品化されている。
情報所有館 : 国立科学博物館
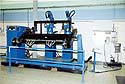
ステーションツイン協調溶接システムは、ロボットコントローラ一台で、二台のロボットとポジショナを制御し、高品質の溶接を提供する。このシステムでは、ポジショナでワークを最適な溶接姿勢に変えながらロボット二台がポジショナの動きに協調して、溶接するため、高品質な溶接が行えるようになり飛躍的に溶接施行技術が向上した。
情報所有館 : 国立科学博物館
垂直多関節ロボットで、世界最大の河搬質量の重可搬ロボットMOTOMAN-NY400。その可搬質量は400kgあり、反力が大きいバリ取り作業、切断作業などの金属加工用途で活躍している。
情報所有館 : 国立科学博物館
MOTOMAN-UP130は可搬質量/30kgクラスで世界最高の動作速度と動作範囲を持つ。また、ロボット本体をコンパクトにすることにより、高いスペース効率を併せ持ち、信頼性、保守性にも長けている。MOTOMAN-UP130はUPシリーズの1機種であり、UPシリーズは他にも可搬質量6kgから200kgまでと幅広く取り揃えており、各分野で活躍している。
情報所有館 : 国立科学博物館

CPダイレクトティーチを用いた油圧駆動ロボットで塗装用途のプロトタイプ。作業プログラムの記憶媒体は磁気テープからフロッピーディスク、静止メモリーへと変遷した。塗装に特有なダイレクトティーチの先鞭を切ったロボット。電気的防爆仕様は全て本質安全防爆仕様で構成されている。マニピュレータは垂直多関節タイプを採用している。
情報所有館 : 国立科学博物館
米国;Unimation社で開発されたボードコンピュータ制御の小型電動ロボット。世界で初めて、実用ロボットに搭載された高度な機能を持つロボット言語”VAL”で作成された動作プログラムにより、複雑な作業に適用することが出来た。又、アーム構造は、現在の主流となっているシリアルリンク機構となっており極めてシンプルな構造であった。このロボットにより、組立・ハンドリング分野へのロボット適用が加速された。
情報所有館 : 国立科学博物館


