


「」 に対する検索結果 : 26836件
 前の10件 (15371-15380/26836) 次の10件

数値制御工作機械に取付け、機械と一体化してワークの搬入、搬出作業を行うロボット。その独特の形態から「蝉ロボット」として親しまれ、数値制御旋盤加工の自動化に広く使われた。
情報所有館 : 国立科学博物館 
ファナック初の6軸垂直多関節形ロボット。関節形アームの採用により、複雑な連続軌跡動作が可能となり、アーク溶接やシーリングなどへ適用範囲が大きく広がった。
情報所有館 : 国立科学博物館
40kgの可搬質量と広い動作領域を持つ、ファナック最初のスポット溶接ロボット。6軸垂直多関節形ロボットであり、ACサボモータを初めて採用した。これ以降、保守性にすぐれたファナックの電動スポット溶接ロボットが市場に大きく普及した。
情報所有館 : 国立科学博物館
可搬質量120kgの大型スポット溶接、ハンドリング用ロボット。6軸多関節形ロボットであり、優れた動作性能と高い信頼性で、ベストセラーロボットとなった。
情報所有館 : 国立科学博物館
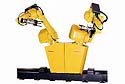
世界初の実用知能ロボット商品。基礎技術研究所試作機から始め(1992年)、商品試作機は当社ロボット工場でミニロボットを組み立てている。(1995年)視覚センサ、力センサを駆使して、ロボットがロボットを作っている。ロボット工場での稼働実績を基に、実用知能ロボットを商品化した。(1998年)
情報所有館 : 国立科学博物館
「炉内構造物検査用マニピュレータ」は、原子炉内全域にわたる各種構造物の詳細な検査作業を可能とするロボットシステムであり、パワーマニピュレータ、監視用マニピュレータと検査機器、制御装置から構成されている。原子炉内の狭い空間を、容易な運転操作によって、障害物となる構造物を回避して、離れた対象位置へ自動的に到達することを特徴としている。
情報所有館 : 国立科学博物館
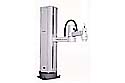
産業用ロボットRH-T100Aは、わが国初のパレタイズ用円筒座標形ロボットの後継機として高速(1000回/時間)、高信頼性、コンパクトレイアウトを実現した。アーム系は水平多関節構造とし、上下軸に重力補償用のカウンターウェイトを取り入れコンパクト化を実現した。タッチパネル採用でワークサイズ等の入力で積み付けを自動生成する簡単操作を実現し、ロボットによるパレタイズ作業の普及を飛躍的に高めた。
情報所有館 : 国立科学博物館
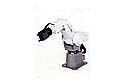
RV-M1《ムーブマスター》シリーズの代表機種であり、”人への優しさ”をコンセプトとする小型産業用ロボットである。ハンド開閉と本体の5軸制御にはDCサーボモータを使用、プログラミングにはパソコンを使用した。本ロボットは電機電子分解での組立・試験、機械加工での小物ハンドリング、LA分野での検査等の本格的な産業用途に幅広く採用され、教育・研究分野以外への小型ロボットの普及の可能性を大きく高めた。
情報所有館 : 国立科学博物館
次世代の大型液晶基板(最大1m級)、プラズマディスプレイ基板(最大1.2m×1.5m)など大型化したガラス基板搬送に特化したロボットである。工程にマッチさせて低床位置から高床位置まで大きな上下動作範囲を持っている。この特長を世界で初めて屈伸形構造の上下軸で実現した。さらにたわみ補正軸を持ちガラス基板の有無によってハンドの角度を自由に変更できる。
情報所有館 : 国立科学博物館
RH-211はモータを固定部に配置し、ベース部に上下機構を持つ、水平関節タイプの高速組立・ハンドリング用ロボットである。全軸DCサーボ駆動を採用し、当時の最上位に位置する実用化レベルの動作記述型のロボット言語を約160個搭載した。これは、その後のロボット言語発展の基盤を築くとともに、機能と拡張性の高いロボットとして、VTRなどの電気機器や自動車部品の組立や検査作業の自動化推進に貢献した。
情報所有館 : 国立科学博物館


