


「」 に対する検索結果 : 26836件
 前の10件 (15361-15370/26836) 次の10件

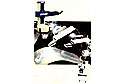
仕上げ作業に適したロボット言語や作業方法、力制御法などを備えた仕上げ作業専用の力制御仕上げロボットの実用化を実現した。特に、従来困難であった制御パラメータの設定を行えるタスク指向のロボット言語を開発し、さらに慣性力の影響を受けない押し付け力の検出方法を開発し、力制御性を大幅に向上させた。
情報所有館 : 国立科学博物館 
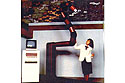
このロボットは1関節に2自由度を持つロボットで8関節+カメラの回転で17自由度を持つ多関節自在点検ロボットである。象の鼻のように自在に屈曲できるので原子力発電所のような配管が入り混じっているような環境でも配管を避けつつ目的の計器やバルブに近づき点検することが出来る。
情報所有館 : 国立科学博物館
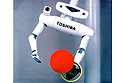
人を共存するロボットに必要な技術をデモするためのロボットである。ボールをテレビカメラでその位置を高速で測定し、落下位置を予想しながら移動し、ビーチボールを人のコートに打ち返す。また、「赤いボールを取れ」など自然言語で指示をすると、ロボットの移動経路を自動的に作成して動く。作業対象物を高速画像処理で測定することにより、作業を行うプログラムを生成し、自然言語の指示で動かしたことが特長。
情報所有館 : 国立科学博物館
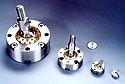
従来から球面軸受、ロボットエンド、リングボール等の名称のものが知られているが、これらの機械要素は総て球面の滑り接触で構成されている為に精密機械用の部品としては使用出来なかった。このSRジョイントは球面のコロガリ接触を可能にしたもので、世界初の予圧型3自由度対偶である。直交3軸廻りの旋回中心が一点に集中するのが特徴で、精密機械、特にパラレルメカニズムに利用すれば精度が飛躍的に向上する。
情報所有館 : 国立科学博物館
直動案内軸受と各関節部分にSRジョイントを使用したりリンク機構から成る3組の基本ユニットをコ型に配置して、テーブルを支持する構成6自由度機構で、XYZ軸方向の移動及び各軸廻りの旋回が可能。高精度、高剛性、コンパクトが特徴で、ステッピングモータ、精密ボールネジによる駆動系を採用しているので、空間での繰り返し位置決め精度はサブミクロンが期待出来る。このステージは光軸の調芯には最適のステージである。
情報所有館 : 国立科学博物館
直動案内軸受と関節部分にSRジョイントを使用したりリンク機構から成る三組の基本ユニットを三角形の辺上に配置して、テーブルを支持する構成の6自由度機構で、XYZ軸方向の移動及び各軸廻りの旋回が可能。高精度、高剛性、コンパクトが特徴で、ステッピングモータ、精密ボールネジの採用により空間での繰り返し位置決めはサブミクロンの精度が期待出来る。このステージは超精密加工のワークテーブルとして利用出来る。
情報所有館 : 国立科学博物館
同一円周上に平行に配置した6個のリニアアクチュエータと隣接するアクチュエータの先端を連結する三組のリンク機構と各リンク機構の先端にSRジョイントを介してテーブルを連結した構成のパラレルメカニズムで、高精度、コンパクトな6自由度機構である。断面が小さく、テーブルは自由に位置、姿勢を変え得るので、ハンド等を付ければクリーンボックス内での遠隔作業が可能になる。
情報所有館 : 国立科学博物館
一点を旋回中心とする3回転型3自由度回転機構で、正三角形の辺上に配置し多3個のリニアアクチュエータと各アクチュエータの先端にSRジョイントを介して連結したリンク機構で構成されたステージ。非積層型、駆動系は総てベースに固定してあるので、ケーブルラックは不要である。コンパクトな設計で、可動部は高精度、軽量等の特徴がある。指向性アンテナ、カメラ等の台、空間電送の調整装置としての利用が考えられる。
情報所有館 : 国立科学博物館
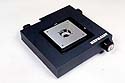
従来の積層方式に替わる平面型3自由度パラレルメカニズムで、接触面は総てコロガリ接触の為に、高精度、高剛性と云う特徴に加えて、低重心であり3軸共駆動系はベースに固定の為、ケーブルラックが不要、部品点数が少なく構造が単純、軽量でコンパクト等多数の特徴を持っている。平面内での調芯、例えば、多色印刷、グラス基板、シリコンウェファの位置合わせ等に応用出来る。
情報所有館 : 国立科学博物館
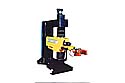
当時主流だった油圧に代わりDCサーボモータを全面的に採用した本格的な電動ロボットであり、当社ロボット1号機。上下軸とアーム伸縮軸にボールネジを使用し、「太郎」という愛称で活躍した。
情報所有館 : 国立科学博物館


